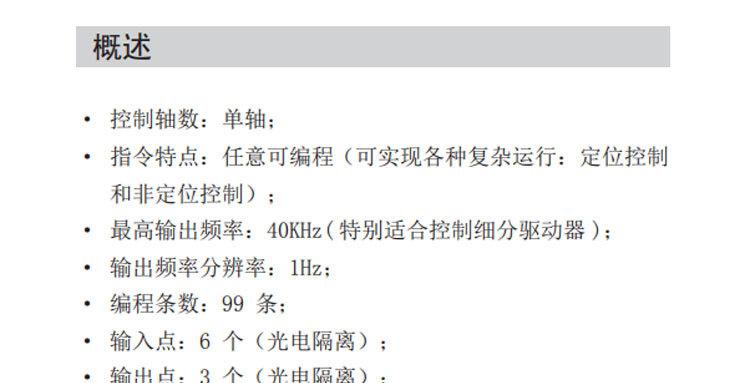
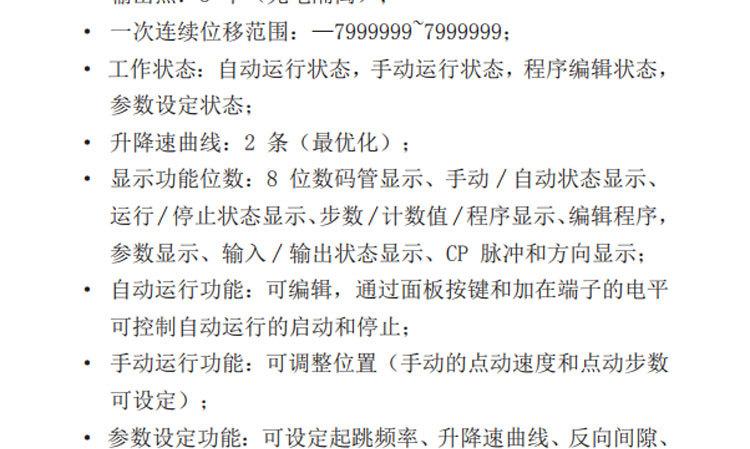
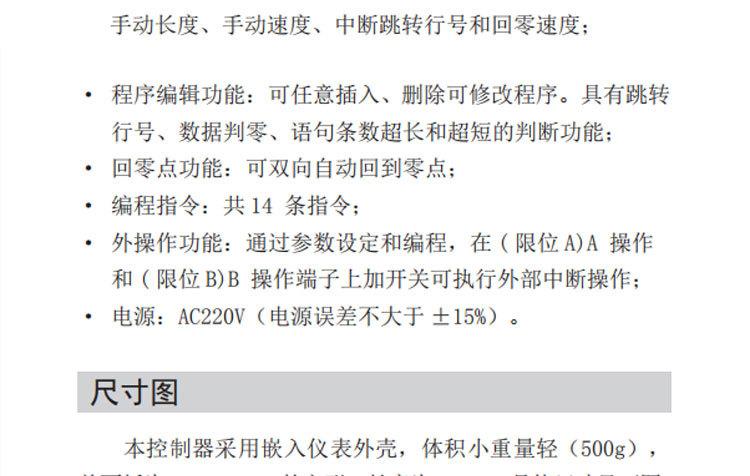
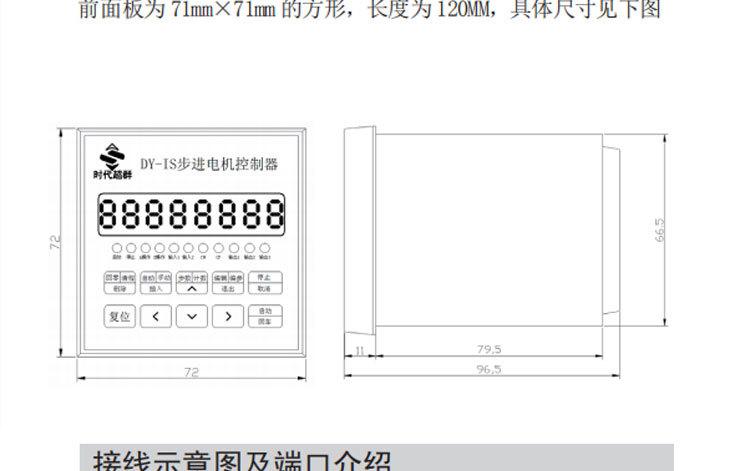
Controlador de servomotor paso a paso de un solo eje Times Super DY-IS, controlador de pulso, una gran cantidad en stock, ventas directas de fábrica HK0
Cantidad
Productos similares a un precio más bajo






|
número de serie |
nombre |
Formulario de visualización de parámetros |
Rango de datos (unidad) |
Descripción del parámetro |
|
1 |
Frecuencia de despegue |
JF------ JF××××× |
400---39999 (Hz) |
Si el valor establecido es inferior a 400 Hz, el sistema emitirá una alarma; los usuarios pueden configurar diferentes frecuencias de despegue según sus condiciones reales. |
|
2 |
Curva de elevación y caída |
Rs------ Rs × |
L、H (banda) |
Hay dos curvas optimizadas de velocidad ascendente y descendente dentro del controlador, L es la curva más lenta; H es la curva más rápida, se pueden seleccionar diferentes curvas de velocidad ascendente y descendente según las condiciones de carga reales. |
|
3 |
Compensación de holgura |
CC------ CC×××× |
0---9999 (Número de pulsos) |
Se utiliza principalmente para compensar errores causados por el juego de mecanismos giratorios (como tornillos, engranajes, etc.). El desplazamiento compensado no se muestra en el controlador. |
|
4 |
Incremento manual |
HL------ HL×××××× |
1---999999 (Número de pulsos) |
En el estado manual, el desplazamiento del motor paso a paso durante la operación manual; si el valor establecido es igual a 0, el sistema emitirá una alarma.
|
|
5 |
velocidad manual |
HF------ HF××××× |
1---39999 (Hz) |
En el estado manual, la velocidad de funcionamiento del motor paso a paso durante la operación manual; si el valor establecido es igual a 0, el sistema emitirá una alarma.
|
|
6 |
Regreso a velocidad cero |
BF------ BF××××× |
1---39999 (Hz) |
La velocidad de funcionamiento del motor paso a paso durante la operación de retorno a cero; si el valor establecido es igual a 0, el sistema emitirá una alarma.
|
|
7 |
Una operación Dirección de entrada |
N / A------ NA ×× |
00---99 (número de línea) |
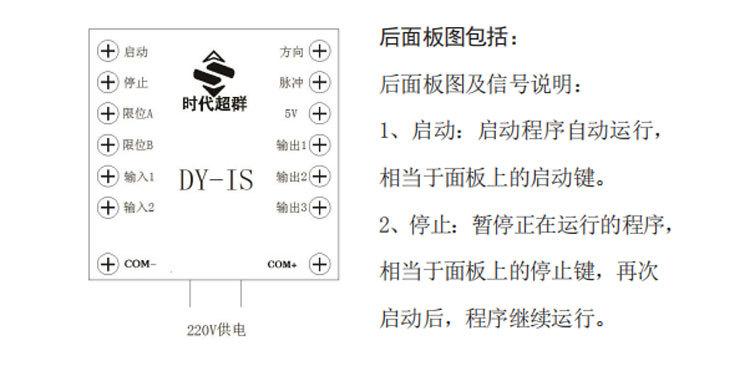
Durante la ejecución del programa, si se recibe una señal en el terminal "Operación A", el motor desacelerará y se detendrá, interrumpiendo el programa en ese punto. El programa recordará el valor de las coordenadas del punto de interrupción y saltará al programa especificado por este número de línea para ejecutarlo. |
|
8 |
Operación B Dirección de entrada |
NÓTESE BIEN------ NB ×× |
00---99 (número de línea) |
Durante la ejecución del programa, si se recibe una señal en el terminal "Operación B", el motor desacelerará y se detendrá, interrumpiendo el programa en ese punto. El programa recordará el valor de las coordenadas del punto de interrupción y saltará al programa especificado por este número de línea para ejecutarlo. |
|
9 |
Modo pulso |
CP------ CP × |
0,1 |
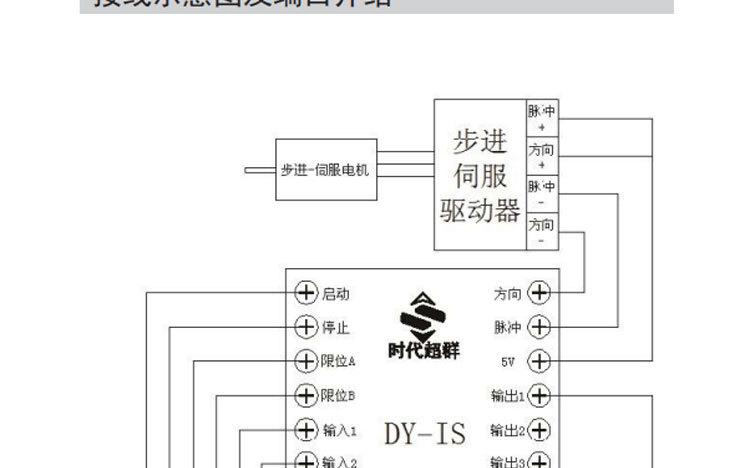
CP=0 significa salida de pulso único, el terminal CP en el panel trasero emite pulsos de paso y el terminal CW emite nivel de dirección; CP=1 significa salida de doble pulso. El terminal CP del panel trasero emite un pulso de paso hacia adelante, y el terminal CW emite un pulso de paso hacia atrás. |
Para entrar y salir de la edición del programa, pulse la tecla [Editar] en modo manual. Una vez finalizada la edición, pulse la tecla [Salir] para volver al modo manual (los parámetros se guardarán automáticamente).
El área de programa de este controlador permite editar hasta 99 instrucciones, cada una de las cuales tiene un número de línea. Los números de fila se numeran automáticamente y se ordenan a partir de 00. Puede insertar o eliminar una fila en el programa, pero los números de fila se reasignarán.
El formato del programa es el siguiente: cada programa se muestra en dos líneas (excepto los programas sin parámetros). La primera línea muestra el número de línea y el nombre de la instrucción, y la segunda, los datos de la instrucción. La última instrucción del programa se establece en "FIN".
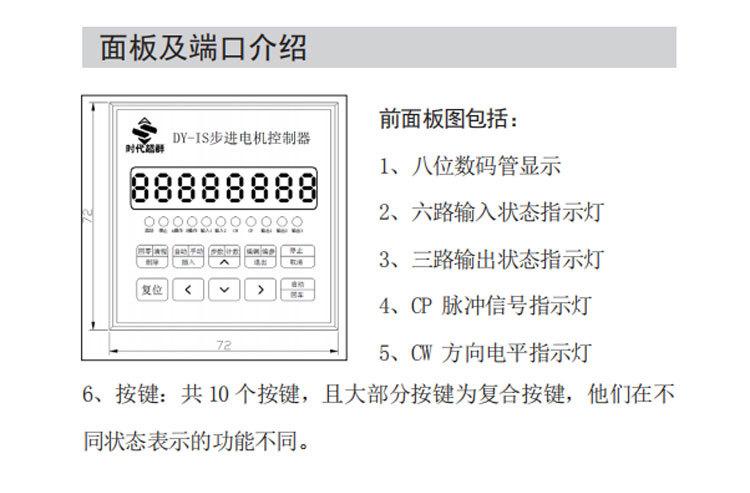
En resumen, la modificación del programa se completa con las ocho teclas [∧], [∨], [<], [>], [Insertar], [Supr], [Intro] y [Cancelar]. El cursor se puede mover con las teclas izquierda y derecha. Al desplazarse a la posición correspondiente, el número saltará y se mostrará. A continuación, utilice las teclas arriba y abajo para cambiar el valor: utilice la tecla Intro para acceder al estado de modificación de datos. Una vez completada la modificación, utilice la tecla Intro para confirmar y salir, o utilice la tecla Cancelar para abandonar la modificación. Consulte el diagrama de velocidad del proceso operativo.
Manual de Operaciones de Edición de Programas
|
Editor de programas |
Pasos |
|
Entrar en el modo de edición |
En el modo manual, presione la tecla [Editar]. |
|
Salir del estado de edición |
Cuando el número de línea en el estado de edición del programa esté parpadeando, presione la tecla [Salir] para regresar al estado manual y el programa se guardará automáticamente. |
|
Limpiar el área del programa |
Mientras el número de línea en el estado de edición del programa esté parpadeando, presione y mantenga presionada la tecla [Borrar proceso] durante más de 2 segundos y no la suelte hasta que se ejecute el comando END en la línea 00. |
|
Introducir nuevo programa |
Primero borre el área del programa. En este momento, solo queda un programa, es decir, el comando END en la línea 00. Luego presione la tecla [Insertar]. El comando del programa en la línea 00 cambia a PAUSA y parpadea. Presione [∧], [ ∨], el nombre del comando cambia; hasta que encuentre el comando requerido, presione [Enter] para ingresar al área de datos del comando (para comandos sin parámetros, presione Enter para completar la entrada de este programa), presione las flechas arriba, abajo, izquierda y derecha para modificar, cambiar Después de eso, presione la tecla Enter para completar la entrada de esta línea de programa. Puede ver que la siguiente línea se convierte en la instrucción END. Presione la tecla [Insertar] nuevamente e ingrese el programa de la misma manera hasta que se ingresen todos los programas. El proceso de entrada de nuevos programas es el proceso de insertar continuamente nuevos programas en el último programa (END). Nota especial: Al ingresar un nuevo programa, es obvio que es correcto, pero el controlador informa un error. Esta situación ocurre en instrucciones de salto, como las instrucciones JUMP, J-BIT y J-CNT. Si el número de línea de salto en estas tres instrucciones es mayor que el número de línea actual donde se encuentra esta instrucción, debido a que aún no se ha ingresado el objetivo de salto, el controlador interpretará erróneamente que el número de línea ingresado es incorrecto. Para evitar esta situación, al ingresar un nuevo programa, los números de línea de salto que aparecen en estas tres instrucciones se deben reemplazar temporalmente por 00 y luego modificarse después de ingresar el programa. |
|
Modificar el programa |
Consulte el método “Ingresar un nuevo programa” más arriba para modificar el itinerario actual. |
|
insertar programa |
Cuando el número de línea en el estado de edición del programa esté parpadeando, presione la tecla [Insertar] para insertar un nuevo programa encima de la línea actual y luego modifique el nuevo programa. |
|
Eliminar programa |
Cuando el número de línea en el estado de edición del programa esté parpadeando, presione la tecla [Eliminar], el programa en esta línea se eliminará y los siguientes programas se moverán automáticamente hacia arriba. |
|
Explorar programas |
En el modo de edición del programa, cuando el número de línea parpadea, pulse [∧] y [∨] para explorar el nombre del comando de cada línea del programa. Si desea consultar rápidamente los parámetros del comando, ¿qué debe hacer? Simplemente pulse la tecla [<] y los parámetros de esta línea parpadearán durante 1 segundo. |
Detalles de la Instrucción (HH---------Número de Línea, ×××××-----Datos)
|
número de serie |
Nombre del comando |
instrucción Formulario de visualización |
Explicar |
|
1 |
comando de pausa |
HH_PAUSA sin parámetros |
El programa está en pausa, esperando el botón de inicio del panel o la señal de inicio del terminal o la señal de operación A o de operación B. |
|
2 |
Comando de desplazamiento |
HH_G-LEN ±××××× |
Al ejecutar este comando, el controlador controlará el funcionamiento del motor de acuerdo con la velocidad asignada por el último comando SPEED, la frecuencia de arranque, la curva de aceleración y desaceleración, la compensación de espacio, etc. configurados en la configuración del parámetro de desplazamiento especificado por este comando; Si no hay ninguna declaración SPEED en este comando, la frecuencia de inicio se utilizará como valor predeterminado; El primer bit del parámetro es el bit de signo, 0 para desplazamiento positivo y - para desplazamiento negativo; Rango de parámetros: -7999999~~+7999999 Unidad: número de pulsos Si el parámetro es 0, sonará una alarma. |
|
3 |
Asignación de velocidad instrucción |
HH_VELOCIDAD ××××× |
Todas las operaciones debajo de este programa se ejecutarán a la velocidad establecida por esta instrucción hasta que aparezca la siguiente instrucción de asignación de velocidad; Rango de parámetros: 1—39999 Unidad: pulsos/segundo (HZ) Si el parámetro es 0, sonará una alarma. |
|
4 |
Comando de retardo |
HH_RETRASO ××××× |
Tiempo de retardo; Rango de parámetros: 1---7999999 Unidad: milisegundos; Si el valor de configuración del parámetro es 0, el sistema emitirá una alarma. |
|
5 |
Salta incondicionalmente comando de transferencia |
HH_SALTO ×× |
Instrucción de salto incondicional, el parámetro XX representa el número de línea del programa que se saltará; cuando el número de línea XX excede el número de línea de la instrucción END, se activará una alarma. |
|
6 |
Instrucciones de bucle |
HH_LOOP ××××× |
Ejecuta un bucle desde la línea actual hasta la línea especificada; los dos primeros dígitos corresponden al número de línea (debe ser menor que la línea actual) y los cinco últimos dígitos al número de bucles (0 se define como infinito). Cuando el número de línea excede el número de línea actual, el sistema emite una alarma. |
|
7 |
correr a una ubicación determinada |
HH_GOTO ±××××× |
Desplazarse hasta la posición especificada. En la práctica, esta posición suele ser el punto de referencia del sistema; el primer dígito del parámetro es el bit de signo. Un número positivo indica que este punto se encuentra en la dirección positiva del cero, y un número negativo, en la dirección negativa del cero. Si el valor del parámetro = 0, significa volver al punto cero; Rango de parámetros: -7999999~~+7999999 Unidad: número de pulsos |
|
8 |
Instrucciones de salida |
HH_FUERA ×××× |
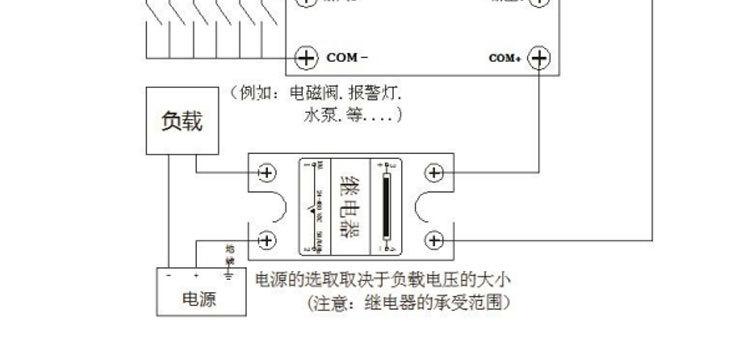
Los tres primeros dígitos del parámetro corresponden a las salidas OUT1-OUT3 de los terminales de salida, de izquierda a derecha; también corresponden a los tres indicadores de salida 1-3 del panel frontal. Cada usuario tiene tres opciones: 0, 1, N. 0-----El terminal de salida correspondiente es de nivel alto, la carga no conduce y la luz indicadora del panel está apagada 1-----El terminal de salida correspondiente es de nivel bajo, la carga está encendida y la luz indicadora del panel está encendida. N----Mantener el estado anterior El último bit del parámetro está diseñado especialmente para el zumbador dentro del controlador: 0-----Al ejecutar este comando, el zumbador emitirá un sonido breve; (Nota: El siguiente programa solo se puede ejecutar después de que finalice el sonido) 1-----Al ejecutar algunas instrucciones, el zumbador emitirá un sonido largo; (Nota: el siguiente programa solo se puede ejecutar después de que finalice el sonido) N-----Al ejecutar este comando, el zumbador no sonará. |
|
9 |
Salto de posicionamiento |
HH_J-BIT ×××× |
Los dos primeros dígitos corresponden al número de línea, que indica la posición de salto. El quinto dígito corresponde a uno de los puertos de entrada IN1-IN2. El octavo dígito representa la condición de salto (0 o 1). Si el puerto de entrada medido está configurado, salta al número de línea de instrucción; de lo contrario, se ejecuta secuencialmente. Si el número de línea supera el número de línea de instrucción END, se activará una alarma. |
|
número de serie |
Nombre del comando |
Formato de visualización de comandos |
Explicación |
|
10 |
conteo de saltos |
HH_J—CNT ×××××× |
Esta instrucción es una instrucción de contador. Los dos primeros dígitos corresponden al número de línea, que indica el punto de salto del programa; los cinco últimos dígitos corresponden al valor de ajuste. Cuando el contador alcanza o supera el valor de ajuste, salta al número de línea especificado; de lo contrario, se ejecuta secuencialmente. Cuando el número de línea supera el número de línea de la instrucción END, se activa una alarma. |
|
11 |
desplazamiento variable |
HH_GO—AB ±× |
Esta instrucción es una instrucción de desplazamiento, y su modo de operación es el mismo que HH_G--LEN±×××××××××. La diferencia es que la cantidad de desplazamiento de esta instrucción no es una constante fija y conocida, sino una variable. Esta variable se genera a partir de la operación de interrupción. Cuando ocurre la última operación de interrupción en este controlador, después de que el motor paso a paso desacelere y se detenga, el valor de la coordenada en este momento es esta variable. Dado que hay dos operaciones de interrupción A y B, el valor de esta instrucción El octavo bit usa A y B para representar las variables generadas por sus respectivas operaciones. La variable C representa la cantidad de desplazamiento restante de la instrucción de desplazamiento interrumpida cuando ocurre la última interrupción. Esta variable es un número con signo. El séptimo bit de esta instrucción El bit es el bit de signo, 0 significa que los parámetros y las variables son los mismos, - significa que los parámetros y las variables tienen signos opuestos. |
|
12 |
El contador se incrementa en 1 |
HH_CNT—1 sin parámetros |
Esta instrucción es una instrucción de contador. El controlador siempre tiene una unidad de contador con una capacidad de 999999. El valor del contador se puede mostrar en tiempo real. El valor del contador no se guardará automáticamente al apagar el dispositivo, a menos que se presione manualmente para guardarlo. Al encender el controlador, se transferirá automáticamente el último valor almacenado a la unidad de contador. Este comando sumará 1 al contador. |
|
13 |
Contador despejado |
HH_CNT—0 sin parámetros |
Esta instrucción es una contrainstrucción; Esta instrucción borra el contador. Además de este comando, el contador se puede borrar en cualquier momento (en modo automático) mediante el botón de borrado del contador. El botón de borrado es: [∨]. |
|
14 |
Coordenadas borradas |
HH_CLR
|
Después de ejecutar estas instrucciones, las coordenadas y la pantalla actuales se borrarán y el motor tomará estas posiciones como el nuevo punto cero. |
|
15 |
comando final |
HH_FIN sin parámetros |
Línea de fin de programa. Cuando el programa llega a esta instrucción, significa que el controlador ha finalizado su funcionamiento automático y vuelve al estado de espera automática. Esta directiva no es editable y siempre se encuentra en la última línea del programa. |
