Artículos similares
Desarrollar un nuevo chasis de robot de oruga inteligente y creativo para robots industriales
Cantidad
Coincidencias exactas a un precio más bajo



Descripción del Producto:
Funciones principales: tripulado, cruce de obstáculos, remolque, rescate, EOD, exploración. Se puede personalizar y desarrollar (personalización OEM).
Funciones ampliadas: Se utiliza para el desarrollo de robots especiales como inspección y exploración, rescate o eliminación de explosivos, fotografía especial, transporte especial, etc.
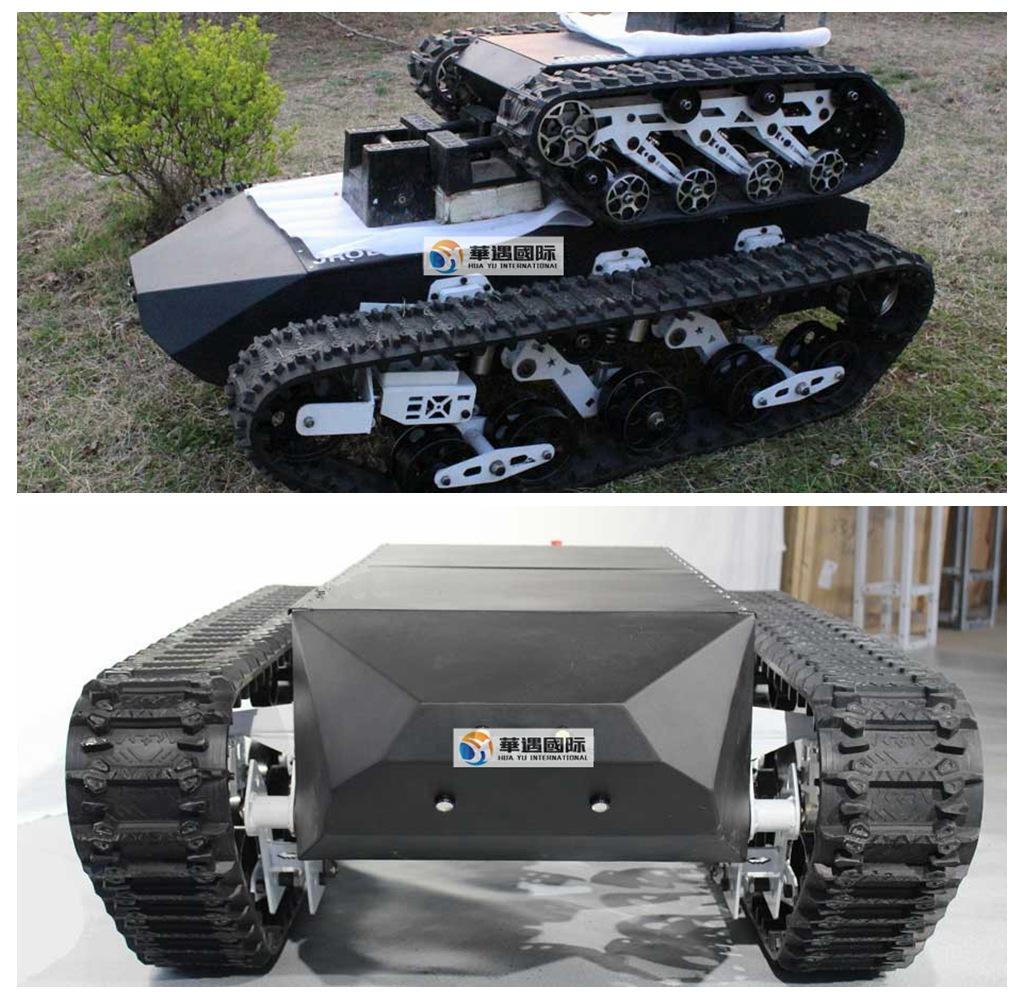
Características del vehículo con chasis de oruga HY/ZXLD/02
(1) La amplia superficie de apoyo y el ancho de vía de 150 mm son ideales para operar en entornos complejos, como terrenos blandos y fangosos. Presentan un bajo hundimiento, baja resistencia a la rodadura y buena maniobrabilidad todoterreno.
(2) El radio de giro es extremadamente pequeño y se puede girar en el mismo lugar.
(3) Hay dientes de oruga en la superficie de apoyo de la oruga, que no son fáciles de deslizar y tienen un buen rendimiento de adherencia a la tracción, lo que favorece el ejercicio de una mayor fuerza de tracción.
(4) La altura del chasis supera los 150 mm y tiene capacidades súper fuertes para subir y superar obstáculos.
(5) La carrocería del vehículo puede estar equipada con asientos desmontables para el transporte tripulado.。
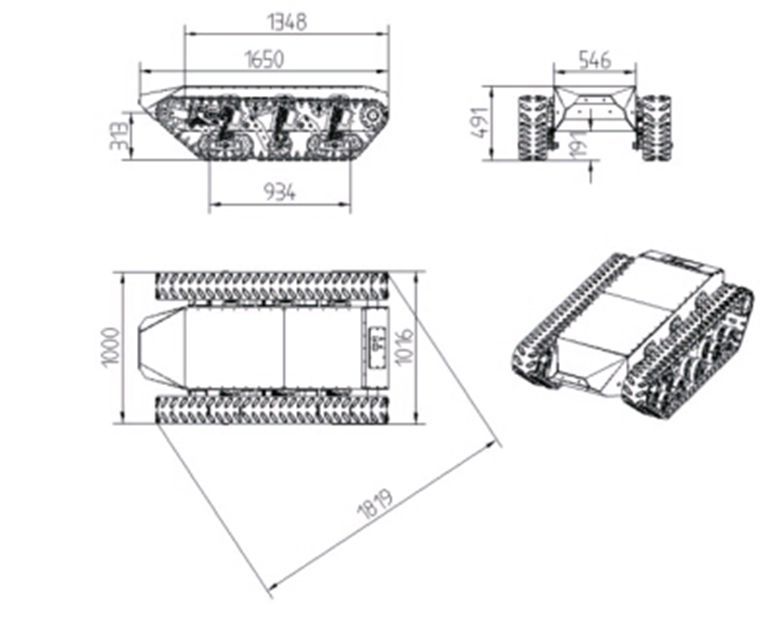
Parámetros técnicos del chasis del robot de orugas de tamaño mediano:
| índice | parámetro | índice | parámetro |
| Tamaño del diseño | 1*1016* | Velocidad de carrera | 0-6 kg/h |
| Peso del chasis | 220 kilos | Diseño de carga | 180 kilos |
| El material principal | Acero de aleación 304/Buxiugang | Altura del chasis | 190 mm |
| ancho de banda | 180 mm | Nivel de protección | IP64 |
| Selección de motor | Motor sin escobillas de 48 V CC | Par nominal | 93,8 millas náuticas |
| Relación de reducción | 1:16 | tratamiento de superficies | Plástico en aerosol |
| el salto más grande | 600 mm | ascenso máximo | >35 grados (puede subir escaleras) |
| obstáculo máximo | 200 mm | Carga máxima | 200 kilos |
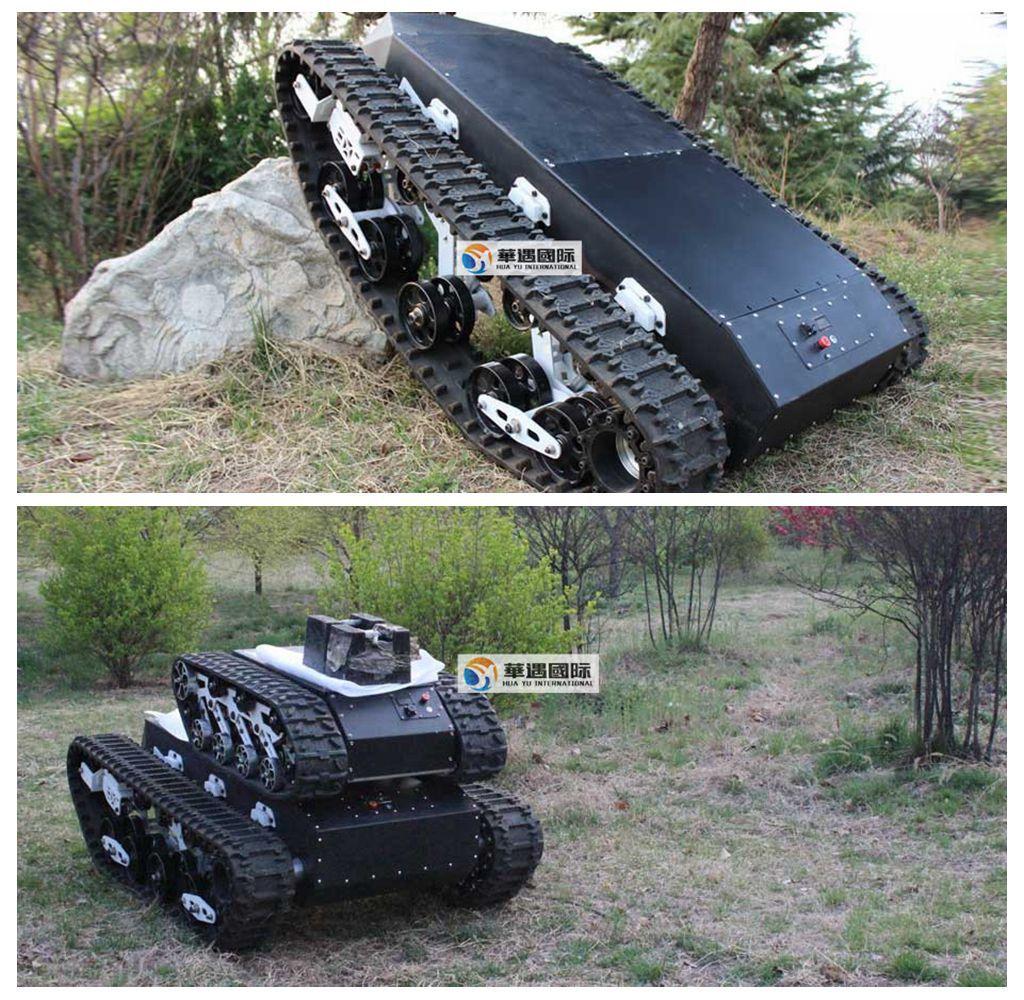
Detalles de la foto:



Terminal de control:
| Distancia del control remoto | 300 dólares estadounidenses/1000 dólares estadounidenses | Método de control remoto | Mezcla de izquierda y derecha |
| Función de control remoto | Adelante, atrás; girar a la izquierda y a la derecha | Método de cambio de marchas | Velocidad continuamente variable izquierda y derecha |
| fuente de alimentación | 12 V | puerto reservado | modulación por ancho de pulsos (PWM) |
| Vertransmisión de frecuencia | Transmisión de vídeo en tiempo real de 1,2 G | Dimensiones | Opcional |
| Expandir | Puede controlar de forma remota otros equipos montados en el vehículo, como el sistema de giro e inclinación y el cañón de agua. | Lista de opciones |
Opcional |
conductor
【Características funcionales】
Rango de potencia:
DC12-48V, corriente continua máxima 50A, corriente pico máxima 100A
Dos secciones de salida independientes, modo de trabajo de cuatro cuadrantes, frenado regenerativo
Modo de trabajo: modo independiente, modo mixto, modo de velocidad,
Modo de par
modo de ubicación
Elemento de retroalimentación: Sensor Hall f codificador incremental
Modo de control: CAN, RS232, PWM, CLK, potenciómetro de 0-5 V. La función de protección se activa en condiciones anormales como sobrecorriente, sobrecalentamiento, sobretensión, subtensión, cortocircuito, etc.
Comunicación CAN, RS232, protocolo de comunicación específico del cliente. Apto para el control de servomotores y motores de CC sin escobillas.
Dimensiones: largo x ancho x alto: 160 x 118 x 40 mm
Detalles de la imagen: