Series Jtp Malacates de Izaje Minero, Malacates de Izaje Minero, Elevadores de Mina, Malacates de Izaje de Materiales
Cantidad
Coincidencias exactas a un precio más bajo

Productos similares a un precio más bajo




Introducción del producto del cabrestante de elevación para minería de la serie JTP
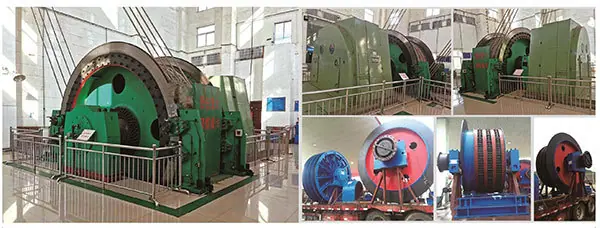
Esta serie de cabrestantes de elevación se utilizan principalmente para elevar carbón, mineral, ganga en pozos verticales e inclinados, así como para elevar personal, materiales, herramientas y equipos.
Estructura del cabrestante de elevación para minería de la serie JTP
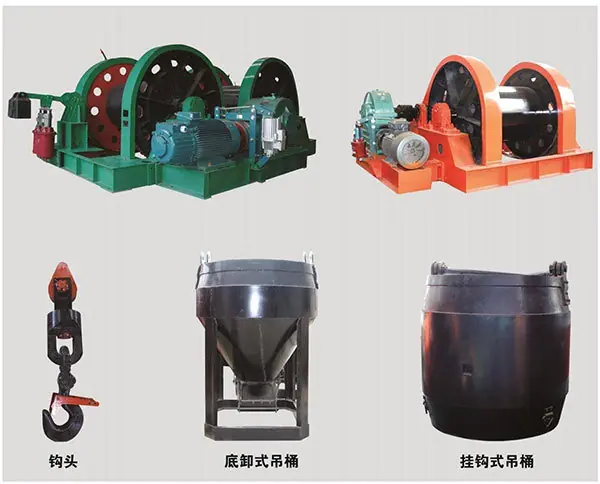
La estructura general del cabrestante de elevación para minería serie JTP consiste en: tambor, reductor y motor dispuestos en línea recta. Los componentes principales son: dispositivo de husillo, reductor, freno de disco hidráulico, estación hidráulica, indicador de profundidad, medidor y generador de velocidad, limitador de velocidad centrífugo mecánico, panel de control y equipo de control electrónico.
Análisis del cabrestante de elevación para minería de la serie JTP
Los cabrestantes para grúas mineras de la serie JTP están disponibles en dos tipos: tracción de CA y tracción de CC. Los métodos de regulación de velocidad con tracción de CA se dividen en: regulación de velocidad por resistencia en serie del rotor del motor de bobinado de CA y regulación de velocidad por conversión de frecuencia. Los métodos de control de equipos eléctricos son: control por relé y control PLC, con un rango de voltaje de 380 V a 10 kV. En el modo de control PLC, la pantalla de diagnóstico de fallas, la pantalla táctil a color y la interfaz de red reservada se pueden configurar según las necesidades del usuario, lo que permite el control remoto de los equipos por red.