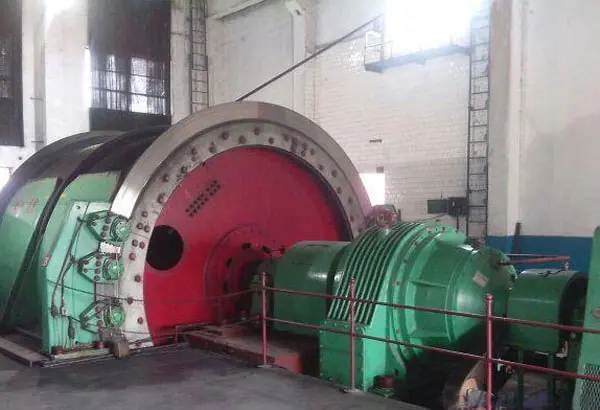
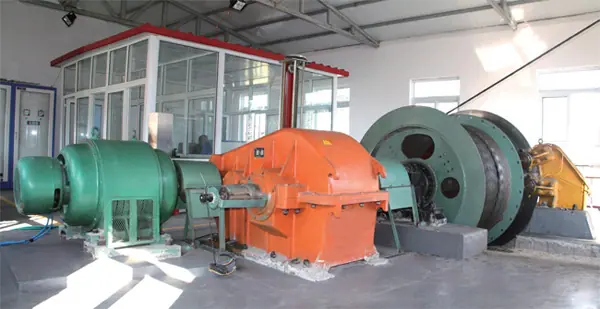
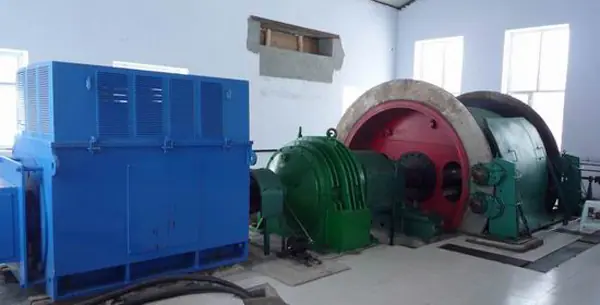
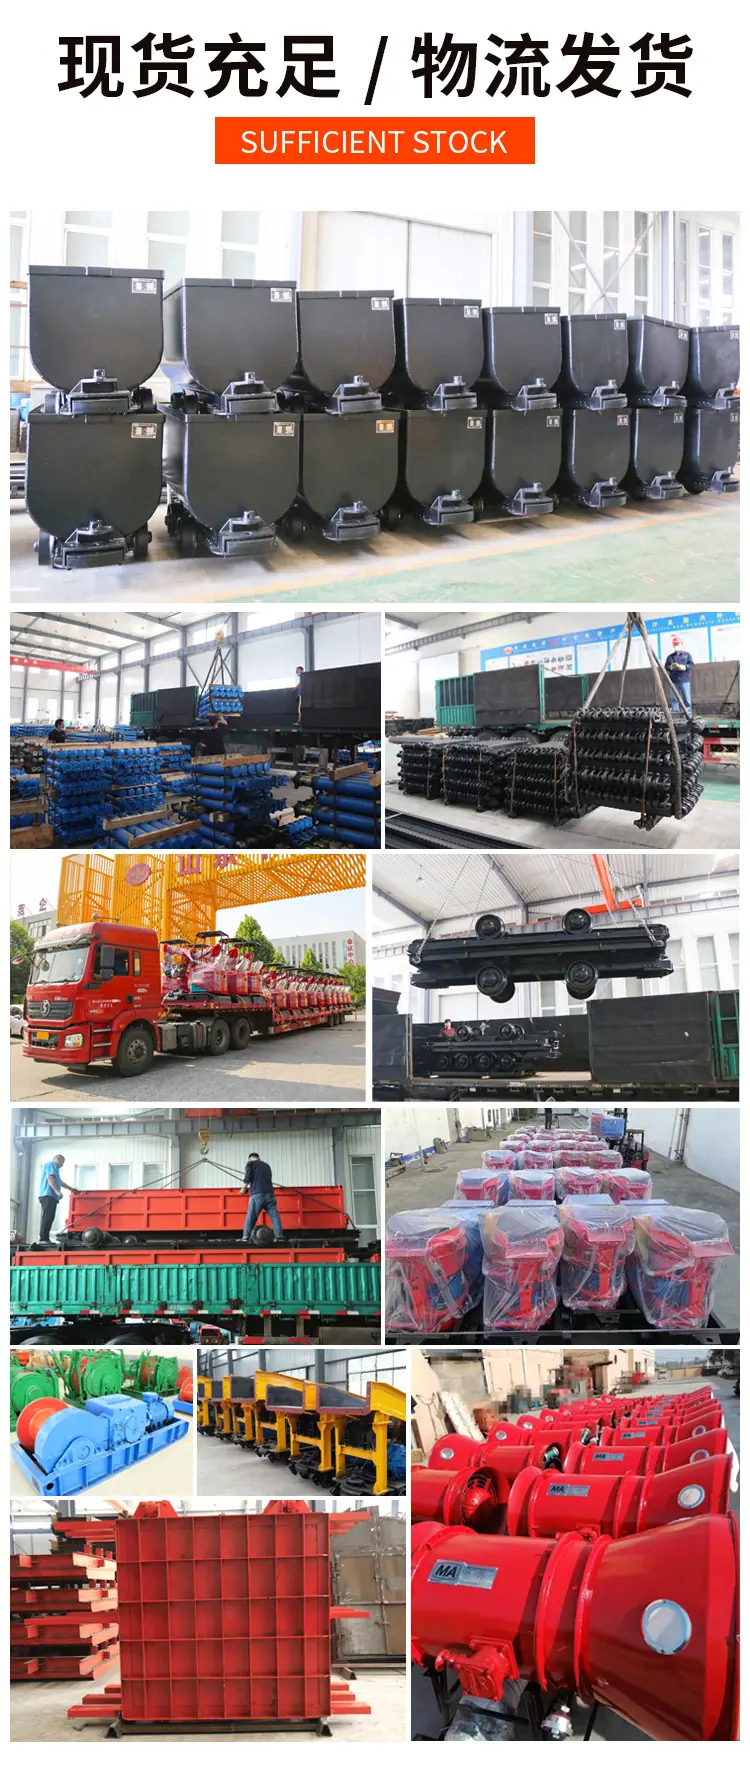
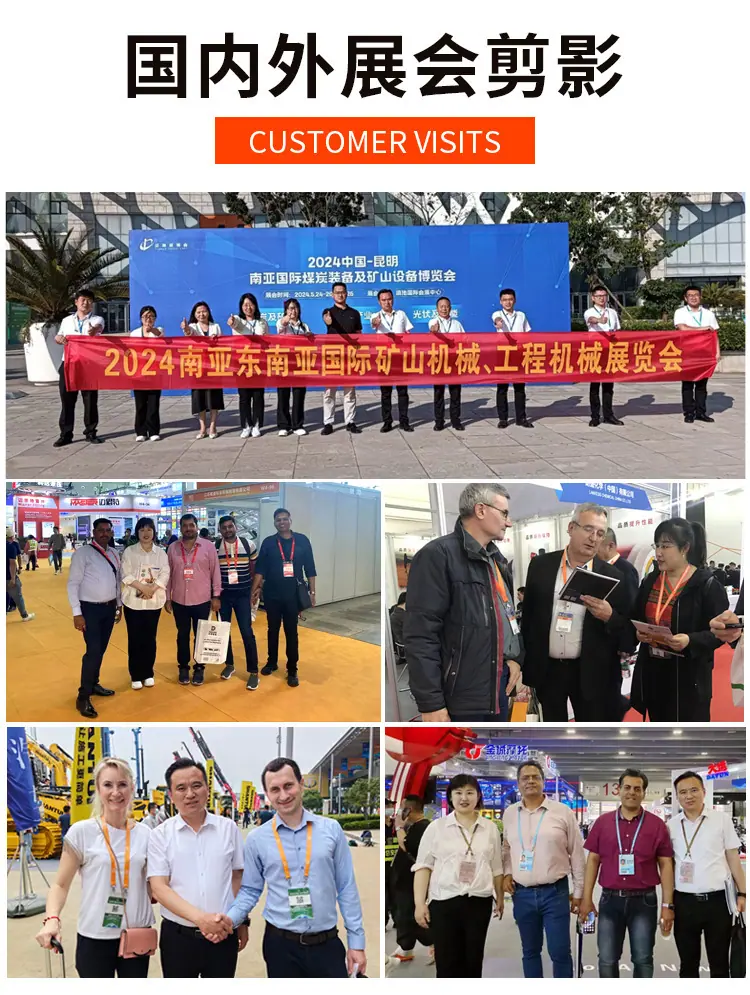
Los cabrestantes de izaje minero serie JTP están en stock del fabricante, cuentan con doble freno y están diseñados para uso pesado en galerías inclinadas.
Cantidad
Coincidencias exactas a un precio más bajo


Productos similares a un precio más bajo






Esta serie de cabrestantes de elevación se utilizan principalmente para elevar carbón, mineral, ganga en pozos verticales e inclinados, así como para elevar personal, materiales, herramientas y equipos.
La estructura general del cabrestante de elevación para minería serie JTP consiste en: tambor, reductor y motor dispuestos en línea recta. Los componentes principales son: dispositivo de husillo, reductor, freno de disco hidráulico, estación hidráulica, indicador de profundidad, medidor y generador de velocidad, limitador de velocidad centrífugo mecánico, panel de control y equipo de control electrónico.
El cabrestante de elevación para minería serie JTP se presenta en dos tipos: arrastre de CA y arrastre de CC. El método de regulación de velocidad con arrastre de CA se divide en: rotor de motor de bobinado de CA conectado en serie con regulación de velocidad por resistencia y regulación de velocidad por frecuencia variable. Los métodos de control del equipo eléctrico incluyen: control por relé y control PLC, con un rango de voltaje de 380 V a 10 kV. En el modo de control PLC, la pantalla de diagnóstico de fallas, la pantalla táctil a color y la interfaz de red reservada se pueden configurar según las necesidades del usuario, lo que permite el control remoto del equipo mediante red.