Robots de inspección inteligentes de propósito general montados en riel para fábricas y minas están disponibles para pedido a largo plazo
Cantidad
Coincidencias exactas a un precio más bajo

Productos similares a un precio más bajo




Robot de Inspección Inteligente Tipo Oruga General para Fábricas y Minas
Robot de Inspección Inteligente Tipo Oruga General para Fábricas y Minas Resumen del Producto
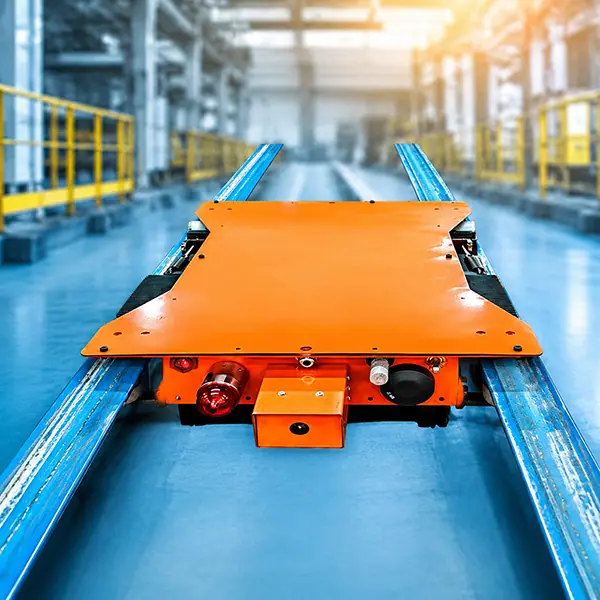
Adecuado para su uso con cintas transportadoras de diversas longitudes. El robot opera entre las cintas de transporte y retorno (cintas superior e inferior), proporcionando al robot una orientación de detección *óptima*. Utilizando algoritmos de procesamiento de imágenes y tecnología de procesamiento de sonido, logra la detección precisa de fenómenos anormales como la temperatura del rodamiento, el cuerpo del rodillo, el atasco del rodillo, el daño de la cinta, el derrame de material, la vibración del equipo y el ruido anormal del equipo, liberando mano de obra manual, reduciendo los peligros para la seguridad del personal y mejorando la eficiencia de la inspección.
El robot de inspección tipo oruga está equipado con múltiples sensores para recopilar parámetros en tiempo real del sitio, como imágenes, sonido, temperatura, humedad, humo, gases nocivos y concentración de polvo. Tiene capacidades de reconocimiento inteligente y utiliza algoritmos de tecnología clave de detección inteligente para determinar con precisión el estado de funcionamiento actual del equipo. Basado en el análisis de big data y la tecnología de alerta temprana, puede predecir y advertir sobre fallas de funcionamiento del equipo, reduciendo así el tiempo de inactividad.
Funciones Principales del Robot de Inspección Inteligente Tipo Oruga de Uso General para Fábricas y Minas:
1. Puede identificar sonidos anormales del ruido ambiental, proporcionando una base importante para juzgar el daño de componentes clave como los rodamientos, y realizar la detección y localización de fallas.
2. El robot está equipado con una cámara termográfica infrarroja para adquirir imágenes térmicas infrarrojas del equipo inspeccionado en tiempo real, almacenar y analizar el estado de calentamiento del equipo inspeccionado, y emitir advertencias tempranas para temperaturas anormales.
3. La adquisición de imágenes a lo largo de las líneas del túnel de inspección se logra mediante múltiples cámaras montadas en el robot en entornos con baja iluminación, alta humedad y polvo.
4. El robot está equipado con sensores de humo, sensores de gas nocivo, etc., para lograr la recopilación de información ambiental en la vía de inspección.
5. El estado en tiempo real, los registros históricos, los registros de anomalías y otra información de las inspecciones del robot se pueden consultar a través de la computadora superior.
6. La tecnología de navegación y posicionamiento puede hacer que el posicionamiento y la alarma del robot sean más precisos.
7. El sistema de evasión de obstáculos del robot puede detectar inteligentemente la distancia de los obstáculos y se caracteriza por un amplio campo de visión, respuesta rápida y alta sensibilidad.
Características del Robot de Inspección Inteligente de Tipo Rastreador de Propósito General para Fábricas y Minas
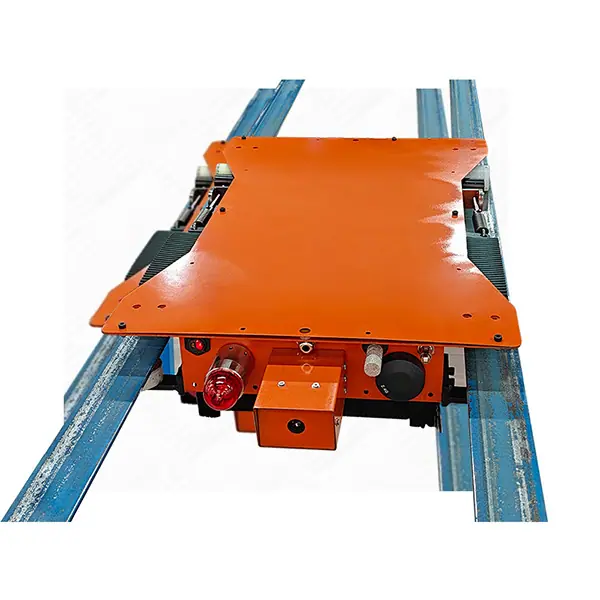
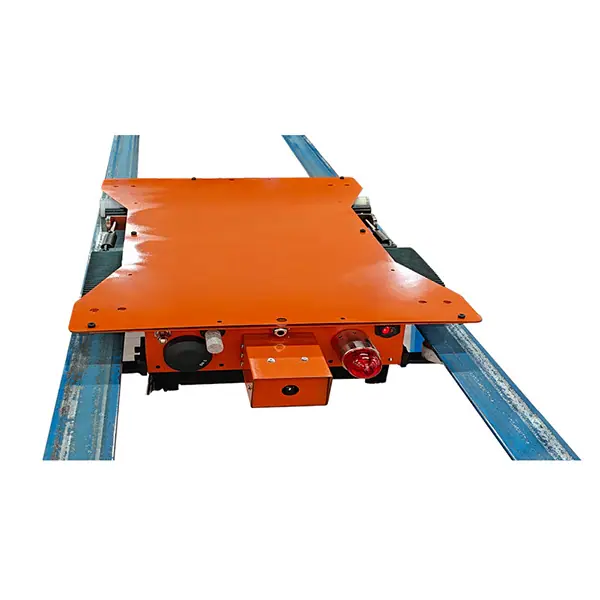
El robot reptante es pequeño y tiene un diseño estructural compacto, lo que le permite adaptarse fácilmente a entornos operativos estrechos.
El robot opera en posición prona sobre la vía, sin ocupar espacio en el suelo y sin causar interferencia alguna al funcionamiento normal del personal del sitio y otros equipos.
Equipado con tecnología de comunicación móvil inalámbrica, ofrece una larga distancia de transmisión de comunicación y un fuerte rendimiento antiinterferencias, asegurando la transmisión posterior estable en tiempo real de imágenes y varios datos.
Integra múltiples esquemas de detección y algoritmos de procesamiento de datos, capaz de satisfacer las diversas necesidades de análisis y reconocimiento inteligente en diferentes escenarios.
El cuerpo del dispositivo está equipado con múltiples tipos de sensores. Al detectar fallas en el equipo o información de peligro ambiental, puede completar rápidamente el posicionamiento de la ubicación del dispositivo, activar síncronamente una alarma en la interfaz de la computadora host y, simultáneamente, registrar toda la información relevante de manera completa en el software de backend.
La fiabilidad general del producto es alta, el proceso de instalación es sencillo y el umbral operativo es bajo, lo que lo hace conveniente para el uso diario y fácil para el mantenimiento posterior. Puede lograr eficazmente la reducción de personal y la mejora de la eficiencia, reducir significativamente la carga de trabajo del personal de inspección y tiene un alto valor práctico en diversos escenarios de inspección.
Parámetros Técnicos del Robot de Inspección Inteligente de Orugas Tipo General para Fábricas y Minas
|
módulo funcional |
proyecto |
Parámetros/Especificaciones Técnicas |
Observación |
|
Parámetros Básicos |
entorno de trabajo |
-35℃~60℃ / 90% |
- |
|
|
Peso total |
≤20KG |
Varía según la configuración |
|
|
Dimensiones generales (largo, ancho y alto) |
770mm380mm80mm |
- |
|
|
Voltaje/potencia |
DC24V/200W |
Potencia personalizable |
|
|
Nivel de protección |
IP65 |
- |
|
|
Duración de la batería |
≥5h |
Pruebas Ambientales Estándar |
|
Módulo de Comunicación |
método de comunicación |
WIFI6/4G/5G Inalámbrico (opcional) |
Opcional |
|
Módulo de fuente de alimentación |
Batería de fosfato de hierro y litio |
24 V 10 Ah |
- |
|
Módulo de carga inalámbrica |
Voltaje de carga |
CA 220 V |
- |
|
|
Corriente máxima de carga |
5 A |
- |
|
|
*Tiempo de carga largo |
2 horas |
- |
|
Chasis Móvil |
Formulario móvil |
Tipo rastreador |
- |
|
|
fuerza |
Servomotor de doble accionamiento CC |
- |
|
|
Velocidad de movimiento lineal horizontal |
0~1.0m/s |
- |
|
|
Grado de escalada |
≤20° |
- |
|
|
precisión de posicionamiento |
±20 mm |
- |
|
Cámara de luz visible |
Tipo de movimiento |
Movimiento integrado |
- |
|
|
resolución |
HD 1920*1080 |
- |
|
|
distancia focal de la lente |
F3.6mm |
- |
|
|
cantidad |
3 |
- |
|
Cámara térmica |
resolución |
384*288 |
personalizable |
|
|
distancia focal de la lente |
7,6 mm |
- |
|
|
Rango de medición de temperatura |
-20℃-150℃ o 0℃-550℃ |
- |
|
|
Precisión de la medición de temperatura |
±2℃ |
- |
|
|
Banda de respuesta |
8~14 μm |
- |
|
|
cantidad |
1 |
- |
|
Sensor ambiental |
sensor de humo |
Rango de medición: 0~2000ppm, Precisión de medición: ±5% |
personalizable |
|
|
Sensor de Ruido |
Rango de medición: 30dB~130dB, Precisión de medición: 0.1dB |
personalizable |
|
|
Sensor de temperatura |
Rango de medición: -40℃~125℃, Precisión de medición: 0.5℃ |
personalizable |
|
|
Sensor de humedad |
Rango de medición: 0~100% HR, Precisión de medición: ±3% |
personalizable |