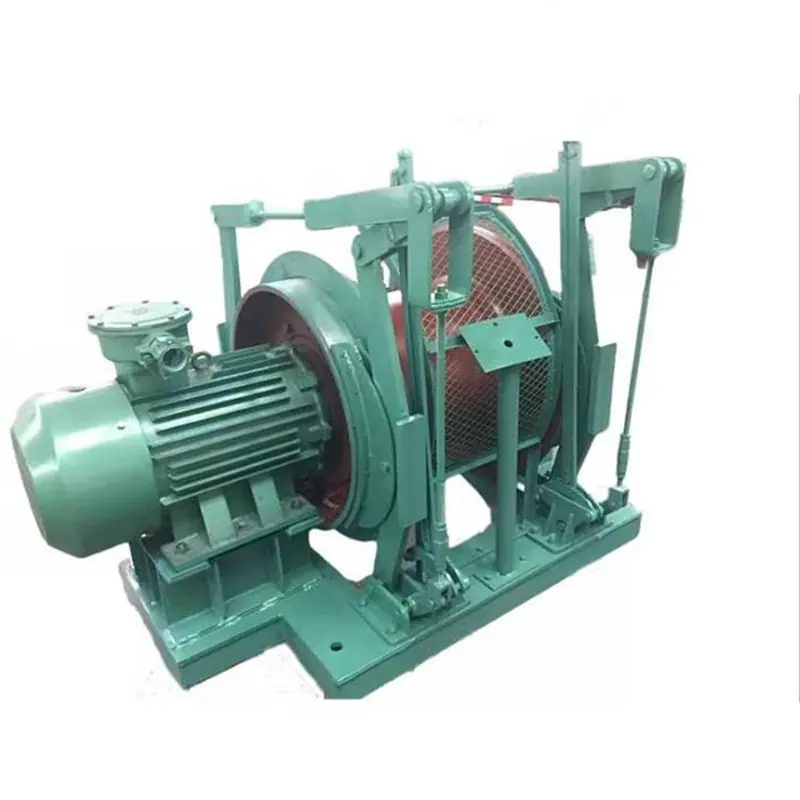
Suministro del Fabricante Cabrestante de Cabrestante para Pozo Minero Operación Estable Fácil de Usar Cabrestante de Cabrestante para Pozo Minero
Cantidad
Productos similares a un precio más bajo


Introducción del producto del cabrestante de eje vertical:
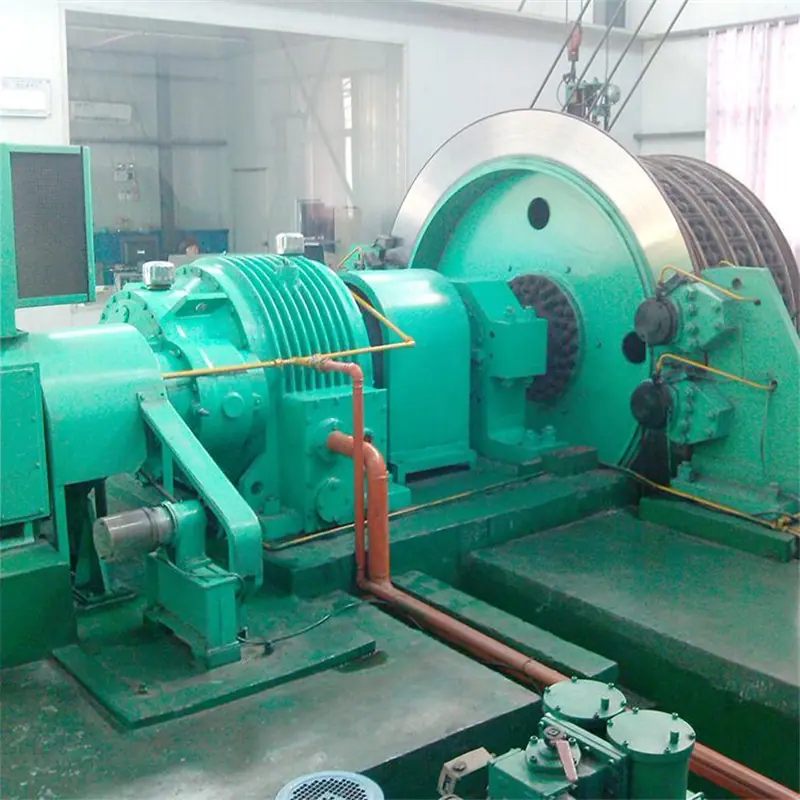
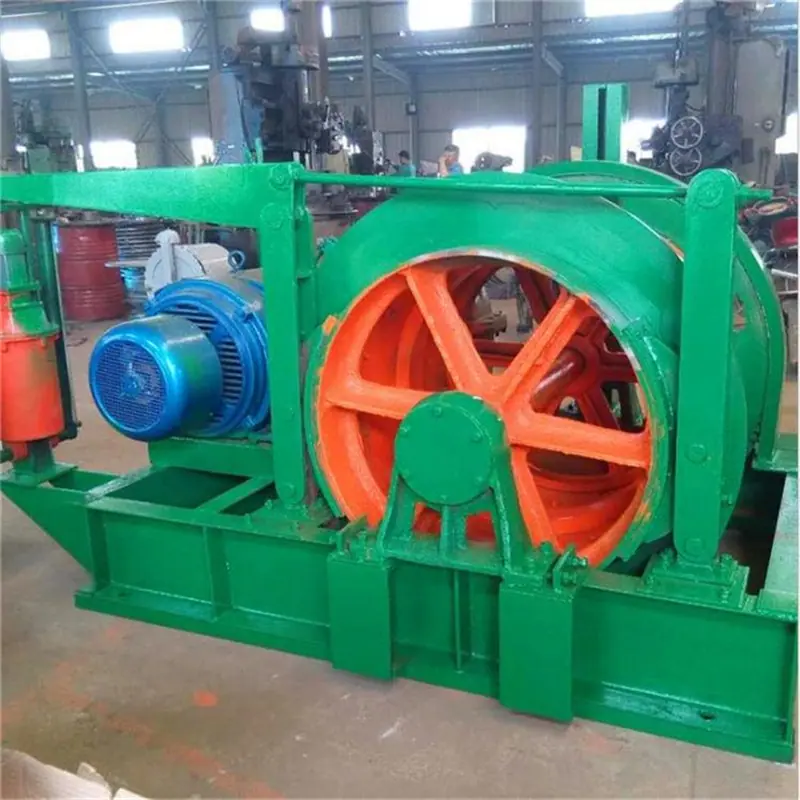
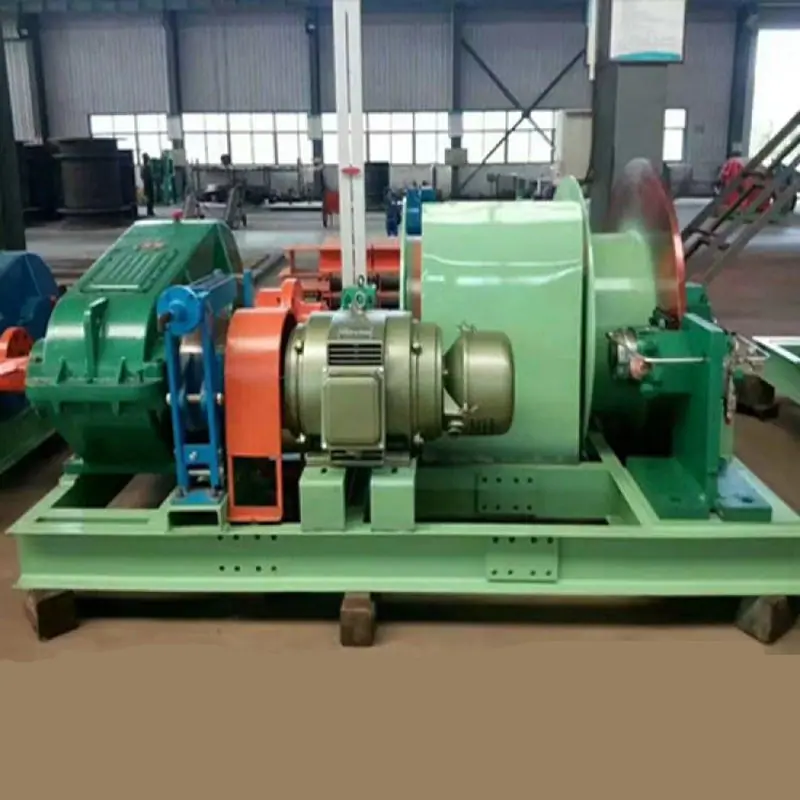
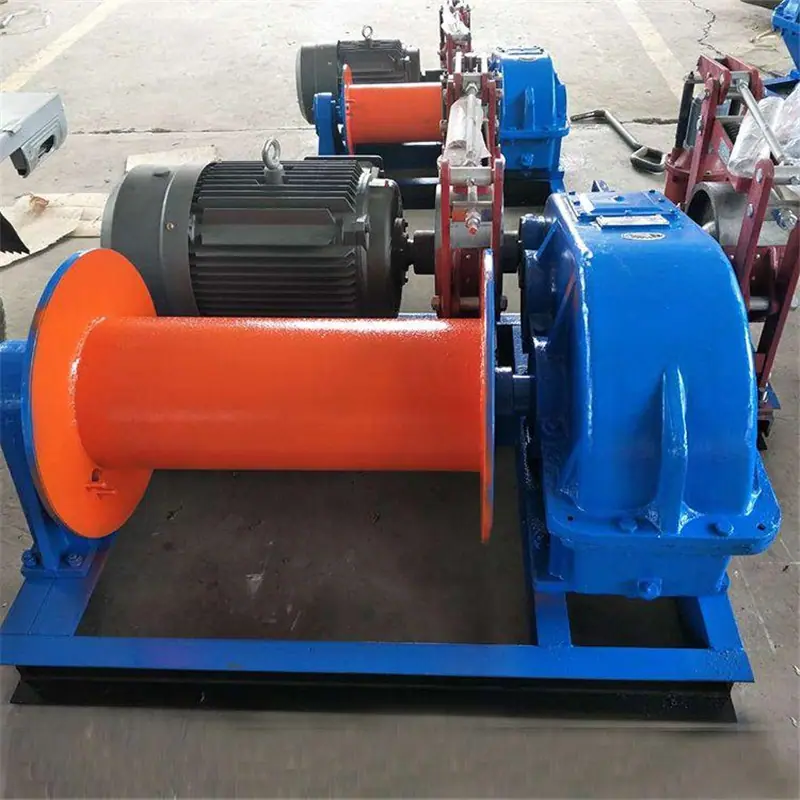
La principal tarea del cabrestante del pozo de mina es ayudar a levantar carbón a lo largo del pozo, como mineral y ganga, una herramienta importante para levantar personal y equipo, y también puede bajar materiales y herramientas, etc. El equipo de elevación de minas con control eléctrico de frecuencia variable es un dispositivo mecánico que conecta el subsuelo y el pozo, por lo que la posición del sistema de control eléctrico del cabrestante de elevación en la mina es bastante importante.
El control eléctrico del equipo de elevación de pozos mineros puede equiparse con control eléctrico convencional, control eléctrico PLC o sistema de control eléctrico de frecuencia variable. Se puede suministrar servofreno según las necesidades. La configuración principal del control eléctrico convencional incluye: pantalla de estator, pantalla de rotor, pantalla de relé, pantalla de servofreno, pantalla de control y principio de funcionamiento de resistencia metálica: el método de control de velocidad con resistencia en serie consiste en conectar la resistencia metálica al circuito del rotor del motor asíncrono bobinado y usar el controlador para reducir gradualmente la resistencia y ajustar la velocidad. Ventajas: bajo costo de inversión única, equipo simple y fácil mantenimiento.
El malacate minero de enrollamiento de cable único utiliza un motor eléctrico como fuente de energía. La potencia se transmite al tambor enrollado con el cable a través de un reductor para lograr el ascenso y descenso del contenedor. La velocidad se regula mediante transmisión eléctrica. El freno de disco se frena mediante control hidráulico y eléctrico. La profundidad del contenedor se indica mediante el sistema de indicación de posición. Varios sensores y elementos de control del generador de medición de velocidad forman un sistema de protección de seguridad.
En diferentes etapas de izado del cabrestante de izado de pozo vertical, siempre y cuando se limite la pendiente de velocidad (es decir, la aceleración), o se limite la velocidad, se puede simular un diagrama de velocidad dado.
(1) Etapa de aceleración inicial: Dentro de los 2,5 m de la etapa de aceleración inicial, 79d1 y 79d2 son atraídos eléctricamente, y sus contactos 106/108 y 102/104 se desconectan, como se muestra en la figura. El punto C es una tierra virtual y la corriente se integra. Siempre que la tasa de aumento de voltaje se seleccione adecuadamente, se puede obtener la aceleración inicial requerida, es decir, V/s. Según los datos de la figura, siempre que (V/s) = 10V, se puede obtener V/s.
(2) Etapa principal de aceleración: Después de que el cabrestante levanta 2.5m, 79d1 y 79d2 pierden energía, y sus contactos 106/108 y 102/104 se cierran. El estado del circuito cambia de la siguiente manera: la corriente de entrada aumenta y la corriente de retroalimentación aumenta. Entonces, la corriente que carga el capacitor de retroalimentación C es la tasa de aumento del voltaje.
(3) Etapa de velocidad constante: Cuando el voltaje de salida aumenta hasta ser igual a , permanecerá sin cambios, correspondiendo a la velocidad máxima de elevación, y el polipasto funcionará a velocidad constante. Después de que termine la etapa principal de aceleración.
(4) Etapa de desaceleración: En la etapa de desaceleración, la corriente se invierte y se revierte, pero la dirección permanece sin cambios. En este momento, la corriente integral que pasa por C es , y la tasa de aumento de voltaje es V/s, correspondiente a la tasa de desaceleración.
En la etapa de desaceleración del cabrestante de eje, el ajuste por principio de carrera y el ajuste por principio de tiempo suelen conectarse en serie. El ajuste de carrera se realiza mediante la placa de levas que acciona el síncrono (o transformador rotatorio) y los circuitos relacionados, y el ajuste de tiempo se realiza mediante el integrador dado introducido anteriormente. De esta manera, la pendiente del voltaje de ajuste de velocidad está limitada por las pendientes de los circuitos de ajuste de dos etapas al mismo tiempo.