





El módulo controlador de motor DRV8833 puede reemplazar directamente al módulo controlador TB6612, y los pines son básicamente totalmente compatibles.
Características:
tamaño:18* 21mm
Voltaje de entrada:2.7 V – 10.8 V
unoHCorriente de salida del puente:1,5 A, puede conducir2Un motorreductor de CC.
Protección contra sobrecorriente incorporada, protección contra cortocircuitos, bloqueo por bajo voltaje y protección contra sobretemperatura. Con modo de suspensión de bajo consumo.
Aplicación: Conducción1,5 ALos siguientes motores de CC y4Motor paso a paso lineal.
Descripción del pin:
ANI1: Puerto de control de entrada lógica AO1, nivel 0-5V.
AIN2: Puerto de control de entrada lógica AO2, nivel 0-5V.
BNI1: Puerto de control de entrada lógica BO1, nivel 0-5V.
BIN2: Puerto de control de entrada lógica BO2, nivel 0-5V.
AO1 y AO2 son puertos de salida de puente H unidireccionales, conectados a las dos patas de un motor de CC.
BO1 y BO2 son dos puertos de salida de puente H, conectados a las dos patas de otro motor directo externo.
GND: Tierra.
Máquina virtual: Pin de alimentación del chip y del motor, rango de voltaje2.7 V – 10.8 V。
ESPERA: El chip no funciona cuando está conectado a tierra o flotante, y no hay salida.5VTrabajar; Nivel0-5 V。
CAROLINA DEL NORTE:Pierna vacía
H-puenteControlador Lógico:
|
xIN1 |
incógnitaIN2 |
incógnitaO1 |
xO2 |
Función |
|
0 |
0 |
Z |
Z |
Operación por inercia/Decaimiento rápido |
|
0 |
1 |
Yo |
H |
contrarrestar |
|
1 |
0 |
H |
Yo |
Adelante |
|
1 |
1 |
Yo |
Yo |
freno/lentoDecaimiento rápido |
modulación por ancho de pulsos (PWM) controlVelocidad del motor:
|
xIN1 |
incógnitaIN2 |
Función |
|
modulación por ancho de pulsos (PWM) |
0 |
AdelantePAGWM, decaimiento rápido |
|
1 |
modulación por ancho de pulsos (PWM) |
AdelantePAGWM,decaimiento lento |
|
0 |
modulación por ancho de pulsos (PWM) |
contrarrestarPAGWM,bloquear la degradación de la velocidad |
|
modulación por ancho de pulsos (PWM) |
1 |
contrarrestarPAGWM,decaimiento lento |
DRV8833Diagrama de bloques lógicos:
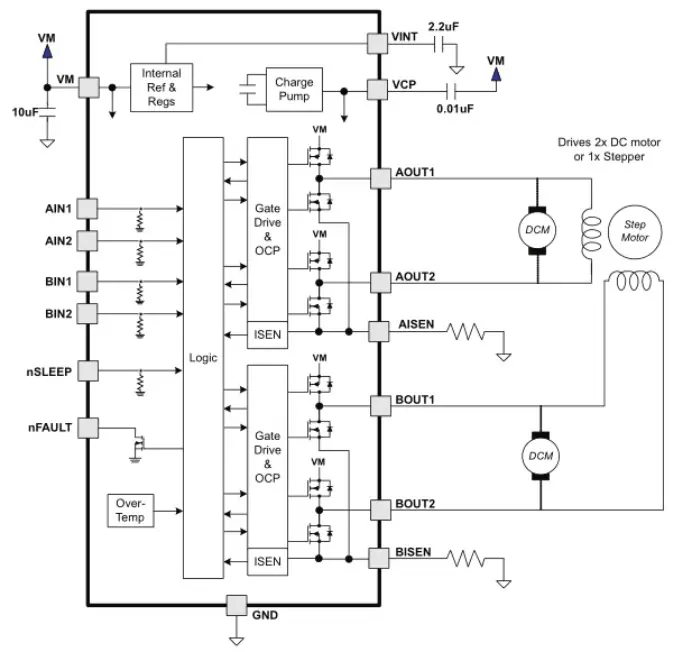
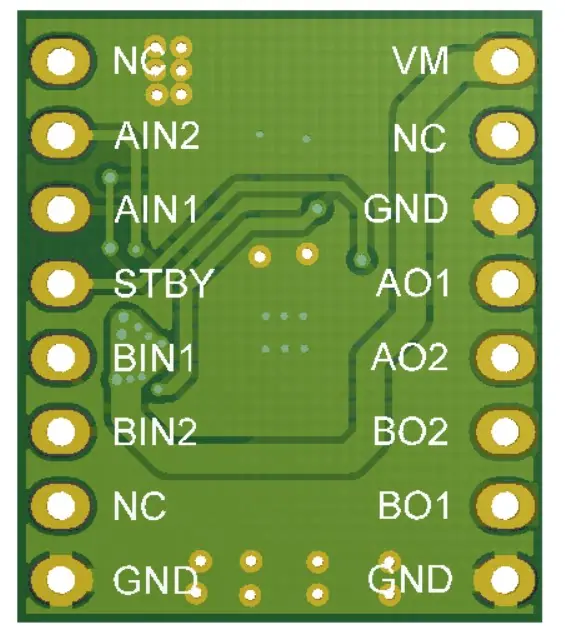
BásicocompatibleTB6612Pines del Módulo。
Uso de DRV8833:
DRV8833 es un controlador dual, lo que significa que puede controlar dos motores
Los siguientes son los puertos de E/S que controlan los dos motores
El puerto STBY está conectado al puerto IO del microcontrolador para limpiar el motor y detenerlo. Ajústelo a 1 para controlar la rotación hacia adelante y hacia atrás a través de AIN1 AIN2, BIN1 y BIN2
La VM está conectada a una fuente de alimentación dentro de 12V
No diré mucho sobre GND.
Conducir 1 vía
Tabla de Verdad:
AIN1 0 0 1
AIN2 0 1 0
Detener marcha atrás adelante
A01
AO2 se conecta a los dos pines del motor 1
Conduce en dos sentidos
PWMB está conectado al puerto PWM del microcontrolador
Tabla de Verdad:
BIN1 0 0 1
BIN2 0 1 0
Detener marcha atrás adelante
B01
BO2 se conecta a los dos pines del motor 2