
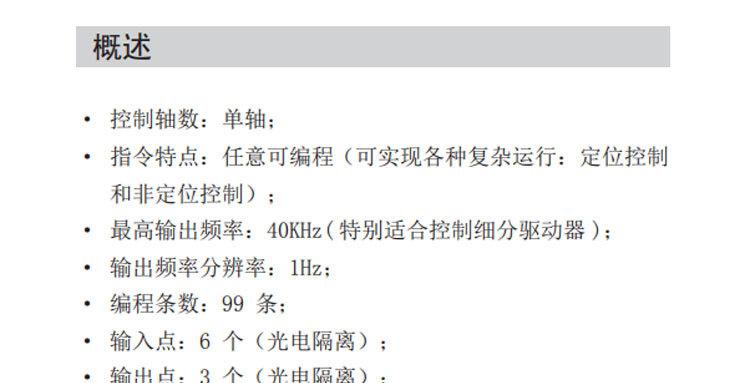
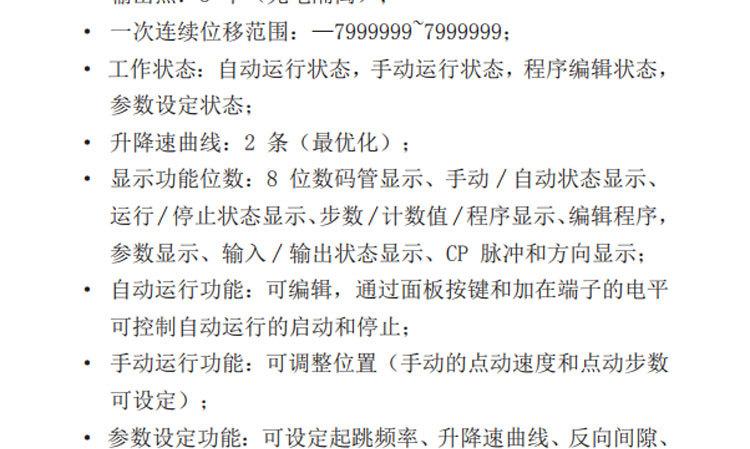
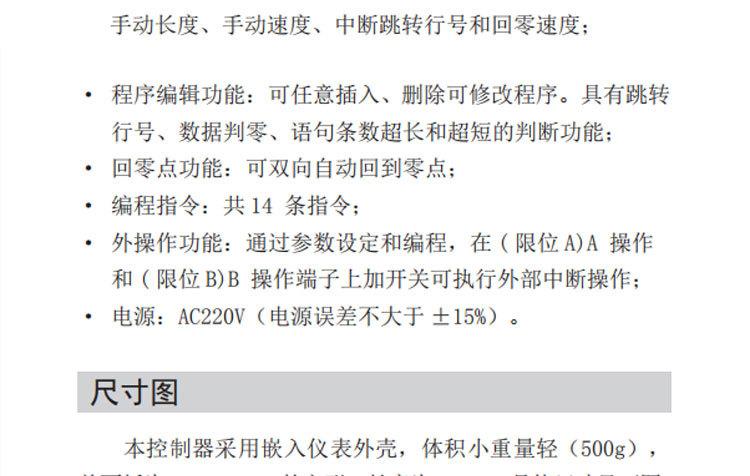
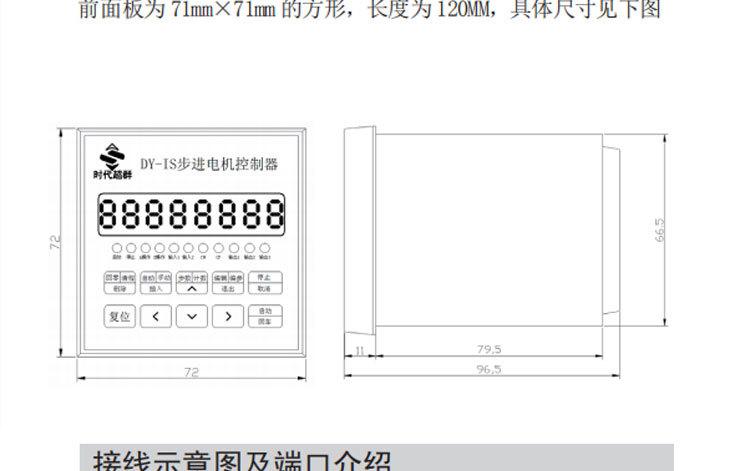
Vezes o controlador servo servo deslizante do pulso DY-IS do controlador da único-linha central das épocas um grande número em estoque nas vendas diretas HK0 da fábrica
Quantidade
Produtos similares a um preço mais baixo








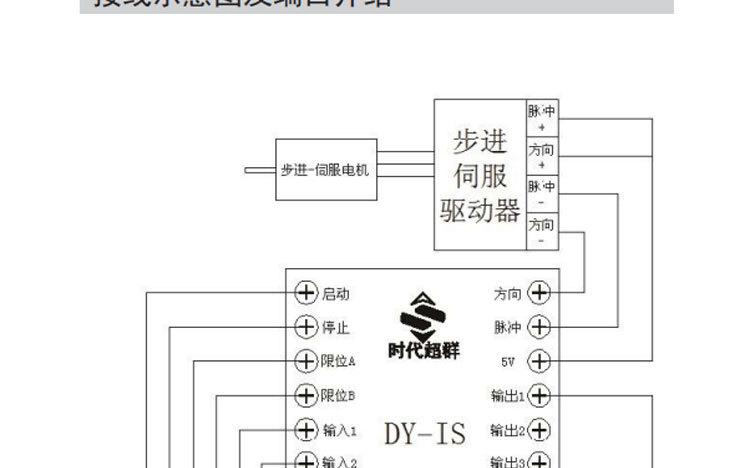
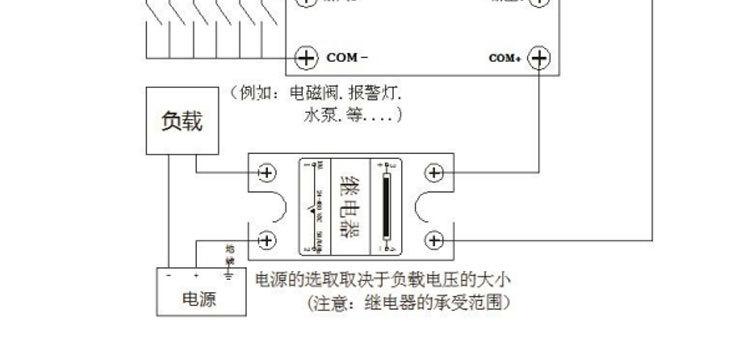
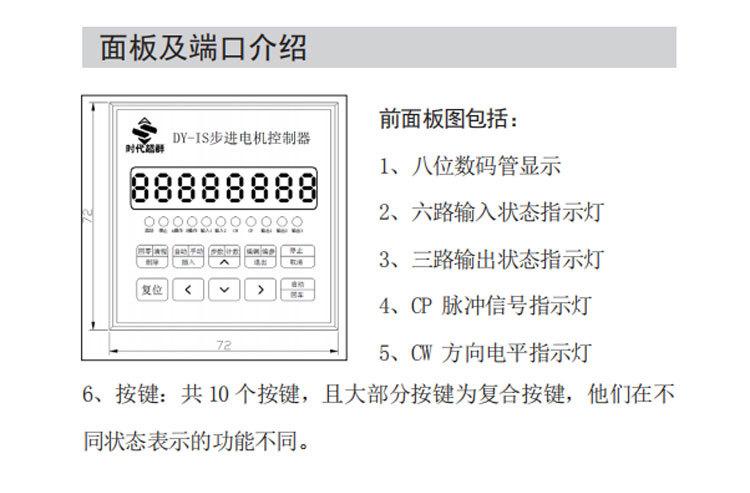
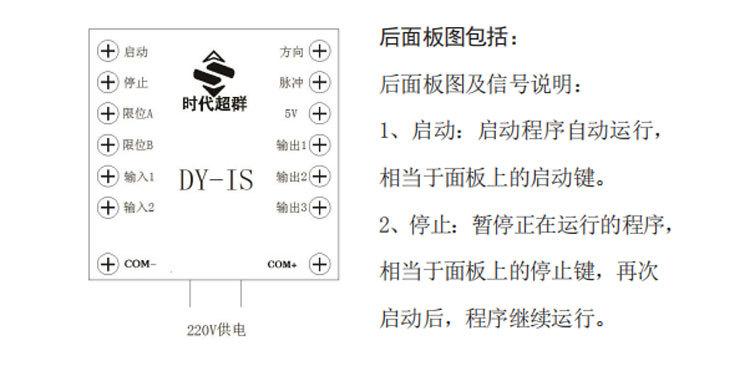

|
número de série |
nome |
Formulário de exibição de parâmetros |
Intervalo de dados (unidade) |
Descrição do parâmetro |
|
1 |
Frequência de decolagem |
JF------ JF××××× |
400---39999 (Hz) |
Se o valor definido for menor que 400 Hz, o sistema emitirá um alarme; os usuários podem definir diferentes frequências de decolagem de acordo com suas condições reais. |
|
2 |
Curva de elevação e queda |
Rs------ Rs × |
E, E (tira) |
Há duas curvas otimizadas de aceleração e desaceleração dentro do controlador: L é a curva mais lenta; H é a curva mais rápida. Diferentes curvas de aceleração e desaceleração podem ser selecionadas de acordo com as condições reais de carga. |
|
3 |
Compensação de folga |
CC------ CC×××× |
0---9999 (Número de pulsos) |
Usado principalmente para compensar erros causados por folga de mecanismos rotativos (como parafusos, engrenagens, etc.). O deslocamento compensado não é exibido no controlador. |
|
4 |
Incremento manual |
HL------ HL×××××× |
1---999999 (Número de pulsos) |
No estado manual, o deslocamento do motor de passo durante a operação manual; se o valor definido for igual a 0, o sistema emitirá um alarme.
|
|
5 |
velocidade manual |
HF------ HF××××× |
1---39999 (Hz) |
No estado manual, a velocidade de execução do motor de passo durante a operação manual; se o valor definido for igual a 0, o sistema emitirá um alarme.
|
|
6 |
Retorno à velocidade zero |
BF------ BF××××× |
1---39999 (Hz) |
A velocidade de operação do motor de passo durante a operação de retorno a zero; se o valor definido for igual a 0, o sistema emitirá um alarme.
|
|
7 |
Uma operação Endereço de entrada |
N / D------ NA ×× |
00---99 (número da linha) |
Quando o programa estiver em execução, se houver uma entrada de sinal no terminal "A operation", o motor desacelerará e parará, e o programa será interrompido aqui. O programa lembrará o valor da coordenada do ponto de interrupção, e o programa pulará para o programa especificado por este número de linha para executar o programa. . |
|
8 |
Operação B Endereço de entrada |
Nota: NB ×× |
00---99 (número da linha) |
Quando o programa estiver em execução, se houver uma entrada de sinal no terminal "operação B", o motor desacelerará e parará, e o programa será interrompido aqui. O programa lembrará o valor da coordenada do ponto de interrupção, e o programa pulará para o programa especificado por este número de linha para executar o programa. . |
|
9 |
Modo de pulso |
PC------ CP × |
0、1 |
CP=0 significa saída de pulso único, o terminal CP no painel traseiro emite pulsos de passo e o terminal CW emite nível de direção; CP=1 significa saída de pulso duplo. O terminal CP no painel traseiro emite um pulso de passo para frente, e o terminal CW emite um pulso de passo reverso. |
A maneira de entrar e sair do estado de edição do programa é: no estado manual, pressione a tecla [Edit]. Você pode entrar no estado de edição do programa. Após a conclusão da edição do programa, pressione a tecla [Exit] para retornar ao estado manual (os parâmetros serão salvos automaticamente).
A área de programa deste controlador pode editar até 99 instruções, e cada instrução no programa tem um número de linha. Os números de linha são numerados automaticamente e são organizados em ordem começando em 00. Você pode inserir ou excluir uma linha no programa, mas os números de linha serão reatribuídos.
O formato do programa é: cada programa é exibido em duas linhas (exceto para programas sem parâmetros). A primeira linha exibe o número da linha e o nome da instrução, e a segunda linha exibe os dados da instrução. A última instrução do programa é fixada em "END".
Em suma, a modificação do programa é concluída por meio das oito teclas [∧], [∨], [<], [>], [Insert], [Delete], [Enter] e [Cancel]; o cursor pode ser movido movendo as teclas esquerda e direita. Mova para a posição correspondente, então o número irá pular e exibir, e então use as teclas para cima e para baixo para alterar o valor: use a tecla Enter para entrar no estado de modificação de dados. Após a modificação de dados ser concluída, use a tecla Enter para confirmar e sair ou use a tecla Cancel para abandonar a modificação. Por favor, participe do Gráfico de Velocidade do Processo Operacional.
Manual de Operações de Edição de Programa
|
Editor de programa |
Passos |
|
Entrar no modo de edição |
No modo manual, pressione a tecla [Editar]. |
|
Sair do estado de edição |
Quando o número da linha no estado de edição do programa estiver piscando, pressione a tecla [Exit] para retornar ao estado manual, e o programa será salvo automaticamente. |
|
Limpar área do programa |
Enquanto o número da linha no estado de edição do programa estiver piscando, pressione e segure a tecla [Limpar Processo] por mais de 2 segundos e não solte até o comando END na linha 00. |
|
Insira um novo programa |
Primeiro limpe a área do programa. Neste momento, resta apenas um programa, ou seja, o comando END na linha 00. Em seguida, pressione a tecla [Insert]. O comando do programa na linha 00 muda para PAUSE e pisca. Pressione [∧], [ ∨], o nome do comando é alterado; até encontrar o comando necessário, pressione [Enter] para entrar na área de dados do comando (para comandos sem parâmetros, pressione Enter para concluir a entrada deste programa), pressione as setas para cima, para baixo, para a esquerda e para a direita para modificar, alterar Depois disso, pressione a tecla Enter para concluir a entrada desta linha do programa. Você pode ver que a próxima linha se torna a instrução END. Pressione a tecla [Insert] novamente e insira o programa da mesma forma até que todos os programas sejam inseridos. O processo de entrada de novos programas é o processo de inserção contínua de novos programas no último programa (END). Nota especial: Ao inserir um novo programa, é obviamente um programa correto, mas o controlador relata um erro. Essa situação ocorre em instruções de salto; como instruções JUMP, instruções J-BIT e J-CNT. Se o número da linha de salto nessas três instruções for maior que o número da linha atual onde essa instrução está localizada, porque o alvo do salto ainda não foi inserido, o controlador julgará erroneamente que o número da linha inserido está incorreto. Para evitar essa situação, exigimos que, ao inserir um novo programa, os números da linha de salto que aparecem nessas três instruções sejam temporariamente substituídos por 00 e, em seguida, modificados após o programa ser inserido. |
|
Modificar o programa |
Consulte o método "Inserir um novo programa" acima para modificar o itinerário atual. |
|
inserir programa |
Quando o número da linha no estado de edição do programa estiver piscando, pressione a tecla [Inserir] para inserir um novo programa acima da linha atual e, em seguida, modifique o novo programa. |
|
Remover programa |
Quando o número da linha no estado de edição do programa estiver piscando, pressione a tecla [Delete], o programa nesta linha será excluído e os programas seguintes serão movidos automaticamente para cima. |
|
Navegar pelos programas |
No estado de edição do programa, quando o número da linha estiver piscando, pressione [∧] e [∨] para navegar pelo nome do comando de cada linha do programa. Mas se você quiser verificar rapidamente os parâmetros do comando, o que você deve fazer? Você só precisa pressionar a tecla [<], e os parâmetros desta linha piscarão por 1 segundo. |
Detalhes da Instrução (HH---------Número da Linha, ×××××-----Dados)
|
número de série |
Nome do comando |
instrução Formulário de exibição |
Explicar |
|
1 |
comando de pausa |
HH_PAUSA sem parâmetros |
O programa é pausado, aguardando o botão de início do painel ou o sinal de início do terminal ou o sinal de operação A ou operação B. |
|
2 |
Comando de deslocamento |
HH_G-LEN ±××××× |
Ao executar este comando, o controlador controlará a operação do motor de acordo com a velocidade atribuída pelo último comando SPEED, a frequência de partida, a curva de aceleração e desaceleração, a compensação de folga, etc. definida na configuração do parâmetro de deslocamento especificado por este comando; Se não houver nenhuma instrução SPEED neste comando, a frequência inicial será usada como valor padrão; O primeiro bit do parâmetro é o bit de sinal, 0 para deslocamento positivo e - para deslocamento negativo; Faixa de parâmetros: -7999999~~+7999999 Unidade: número de pulsos Se o parâmetro for 0, um alarme soará. |
|
3 |
Atribuição de velocidade instrução |
VELOCIDADE_HH ××××× |
Todas as operações abaixo deste programa serão executadas na velocidade definida por esta instrução até que a próxima instrução de atribuição de velocidade apareça; Faixa de parâmetros: 1—39999 Unidade: pulsos/segundo (HZ) Se o parâmetro for 0, um alarme soará. |
|
4 |
Comando de atraso |
HH_ATRASO ××××× |
Tempo de atraso; Faixa de parâmetros: 1---7999999 Unidade: milissegundos; Se o valor da configuração do parâmetro for 0, o sistema emitirá um alarme. |
|
5 |
Salte incondicionalmente comando de transferência |
HH_SALTO ×× |
Instrução de salto incondicional, o parâmetro XX representa o número da linha do programa a ser saltada; quando o número da linha XX excede o número da linha da instrução END, um alarme será emitido. |
|
6 |
Instruções de loop |
HH_LOOP ××××× |
Executa um loop da linha atual para a linha especificada; os dois primeiros dígitos são o número da linha (necessário ser menor que a linha atual), e os últimos cinco dígitos são o número de loops (0 é definido como infinito). Quando o número da linha excede o número da linha atual, o sistema irá soar um alarme. |
|
7 |
correr para um certo local |
HH_IR PARA ±××××× |
Corra para a posição especificada. Em aplicações práticas, essa posição é geralmente o ponto de referência do sistema; o primeiro dígito do parâmetro é o bit de sinal. Um número positivo indica que esse ponto está localizado na direção positiva de zero, e um número negativo indica que esse ponto está localizado na direção negativa de zero; Se o valor do parâmetro = 0, significa retorno ao ponto zero; Faixa de parâmetros: -7999999~~+7999999 Unidade: número de pulsos |
|
8 |
Instruções de saída |
HH_SAÍDA ×××× |
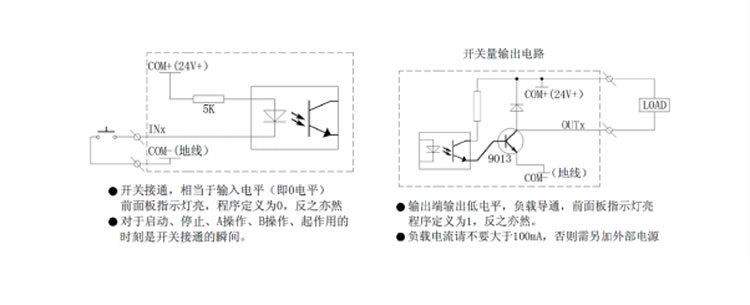
Os três primeiros dígitos do parâmetro correspondem a OUT1-OUT3 dos terminais de saída da esquerda para a direita; eles também correspondem aos três indicadores de saída 1---3 no painel frontal. Cada pessoa tem três opções: 0, 1, N: 0-----O terminal de saída correspondente está em alto nível, a carga não está conduzindo e a luz indicadora do painel está apagada 1-----O terminal de saída correspondente está em nível baixo, a carga está ligada e a luz indicadora do painel está acesa. N----Manter o estado anterior O último bit do parâmetro é especialmente projetado para o buzzer dentro do controlador: 0-----Ao executar este comando, a campainha emitirá um som curto; (Observação: o próximo programa só poderá ser executado após o término do som) 1-----Ao executar algumas instruções, a campainha emitirá um som longo; (Observação: o próximo programa só poderá ser executado após o término do som) N-----Ao executar este comando, a campainha não soará. |
|
9 |
Salto de posicionamento |
HH_J-BIT ×××× |
Os dois primeiros dígitos são o número da linha, indicando a posição do salto, o quinto dígito é uma das portas de entrada IN1-IN2; o oitavo dígito é a condição de salto (0 ou 1); quando a porta de entrada medida é o conjunto Pule para o número da linha de instrução quando o status for, caso contrário, execute sequencialmente. Quando o número da linha exceder o número da linha de instrução END, um alarme será acionado. |
|
número de série |
Nome do comando |
Formato de exibição de comando |
Explicação |
|
10 |
contagem de saltos |
HH_J—CNT ×××××× |
Esta instrução é uma instrução de contador. Os dois primeiros dígitos são o número da linha, indicando o local onde o programa salta; os últimos cinco dígitos são o valor de configuração. Quando o contador atinge ou excede o valor definido, salta para o número de linha especificado, caso contrário, executa sequencialmente. Quando o número da linha excede o número da linha da instrução END, um alarme será acionado. |
|
11 |
deslocamento variável |
HH_GO—AB ±× |
Esta instrução é uma instrução de deslocamento, e seu modo de operação é o mesmo que HH_G--LEN±××××××××××. A diferença é que a quantidade de deslocamento desta instrução não é uma constante fixa e conhecida, mas uma variável. Esta variável é gerada a partir da operação de interrupção. Quando a última operação de interrupção ocorre neste controlador, após o motor de passo desacelerar e parar, o valor da coordenada neste momento é esta variável. Como há duas operações de interrupção A e B, o valor desta instrução O oitavo bit usa A e B para representar as variáveis geradas por suas respectivas operações. A variável C representa a quantidade de deslocamento restante da instrução de deslocamento interrompida quando a última interrupção ocorre. Esta variável é um número assinado. O sétimo bit desta instrução O bit é o bit de sinal, 0 significa que os parâmetros e variáveis são os mesmos, - significa que os parâmetros e variáveis têm sinais opostos. |
|
12 |
O contador incrementa em 1 |
HH_CNT—1 sem parâmetros |
Esta instrução é uma instrução de contador. Há sempre uma unidade de contador no controlador com uma capacidade de 999999. O valor do contador pode ser exibido no estado de exibição de contagem em tempo real. O valor do contador não será salvo automaticamente quando a energia for desligada, a menos que você pressione manualmente o contador para salvá-lo. Tecla [>], depois que o controlador for ligado, ele transferirá automaticamente o último valor armazenado para a unidade de contador. Este comando adicionará 1 ao contador. |
|
13 |
Contador limpo |
HH_CNT—0 sem parâmetros |
Esta instrução é uma contra-instrução; Esta instrução limpa o contador. Além deste comando, o contador pode ser limpo a qualquer momento (no estado automático) através do botão de limpeza do contador. O botão de limpeza é: [∨]. |
|
14 |
Coordenadas apagadas |
HH_CLR
|
Após executar essas instruções, as coordenadas e a exibição atuais serão apagadas, e o motor tomará essas posições como o novo ponto zero. |
|
15 |
comando final |
HH_FIM sem parâmetros |
Linha de fim de programa. Quando o programa atinge esta instrução, significa que a operação automática do controlador terminou e o controlador retorna ao estado de espera automática. Esta diretiva não é editável e está sempre localizada na última linha do programa. |
