





O módulo driver do motor DRV8833 pode substituir diretamente o módulo driver TB6612, e os pinos são basicamente totalmente compatíveis.
Características:
tamanho:18*21mm
Tensão de entrada: 2,7 V – 10,8 V
umHCorrente de saída da ponte:1,5A, pode dirigir2Um motoredutor CC.
Proteção contra sobrecorrente, proteção contra curto-circuito, bloqueio de subtensão e proteção contra superaquecimento integrados. Com modo de hibernação de baixa potência.
Aplicação: Condução1,5AOs seguintes motores DC e4Motor de passo de linha.
Descrição do Pin:
ANI1: Porta de controle de entrada lógica AO1, nível 0-5V.
AIN2: Porta de controle de entrada lógica AO2, nível 0-5V.
BNI1: Porta de controle de entrada lógica BO1, nível 0-5V.
BIN2: Porta de controle de entrada lógica BO2, nível 0-5V.
AO1 e AO2 são portas de saída de ponte H unidirecionais, conectadas às duas pernas de um motor CC.
BO1 e BO2 são duas portas de saída em ponte H, conectadas às duas pernas de outro motor direto externo.
GND: Terra.
VM: Pino de alimentação do chip e do motor, faixa de tensão2,7 V – 10,8 V。
ESPERE: O chip não funciona quando aterrado ou flutuando, e não há saída.5VTrabalhar; Nível0-5V。
NC:Perna vazia
H-ponteDriver lógico:
|
xIN1 |
xEM 2 |
xO1 |
xO2 |
Função |
|
0 |
0 |
Z |
Z |
Operação de inércia/Decadência rápida |
|
0 |
1 |
eu |
H |
reverter |
|
1 |
0 |
H |
eu |
Avançar |
|
1 |
1 |
eu |
eu |
freio/lentoDecadência rápida |
PWM ao controleVelocidade do motor:
|
xIN1 |
xEM 2 |
Função |
|
PWM |
0 |
AvançarPWM,decaimento rápido |
|
1 |
PWM |
AvançarPWM,decaimento lento |
|
0 |
PWM |
reverterPWM,bloquear decaimento de velocidade |
|
PWM |
1 |
reverterPWM,decaimento lento |
DRV8833Diagrama de blocos lógicos:
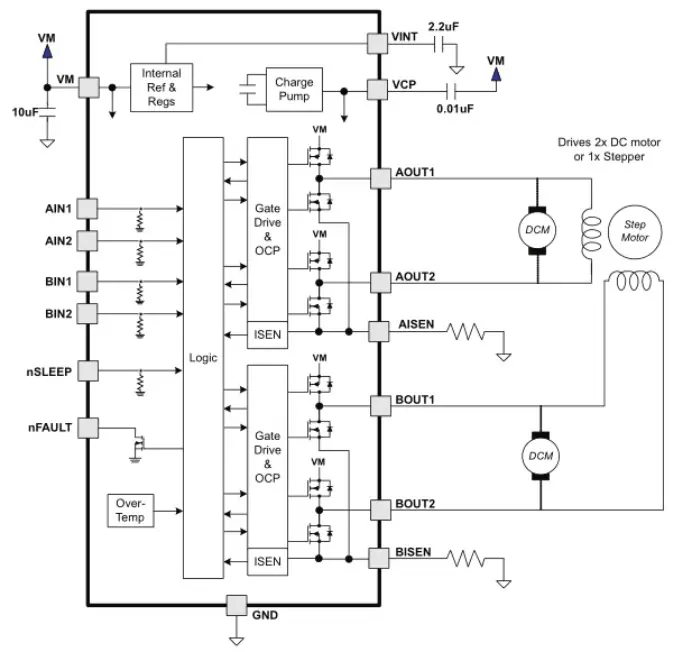
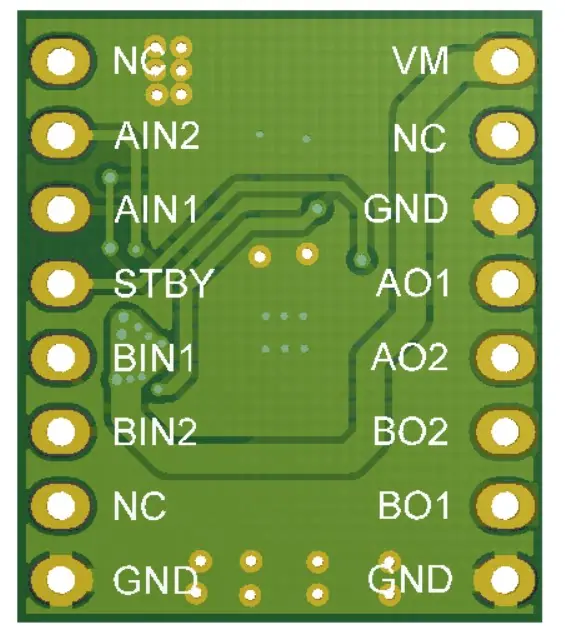
BásicocompatívelTB6612Pinos do módulo。
Uso do DRV8833:
O DRV8833 é um dual-drive, o que significa que pode acionar dois motores
A seguir estão as portas IO que controlam os dois motores
A porta STBY é conectada à porta IO do microcontrolador para limpar o motor e pará-lo. Defina como 1 para controlar a rotação para frente e para trás por meio de AIN1 AIN2, BIN1 e BIN2
VM está conectada a uma fonte de alimentação de 12 V
Não vou falar muito sobre o GND.
Dirija em 1 sentido
Tabela Verdade:
AIN1 0 0 1
AIN2 0 1 0
Parar marcha ré para frente
A01
AO2 se conecta aos dois pinos do motor 1
Dirija nos dois sentidos
PWMB está conectado à porta PWM do microcontrolador
Tabela Verdade:
BIN1 0 0 1
BIN2 0 1 0
Parar marcha ré para frente
B01
BO2 se conecta aos dois pinos do motor 2